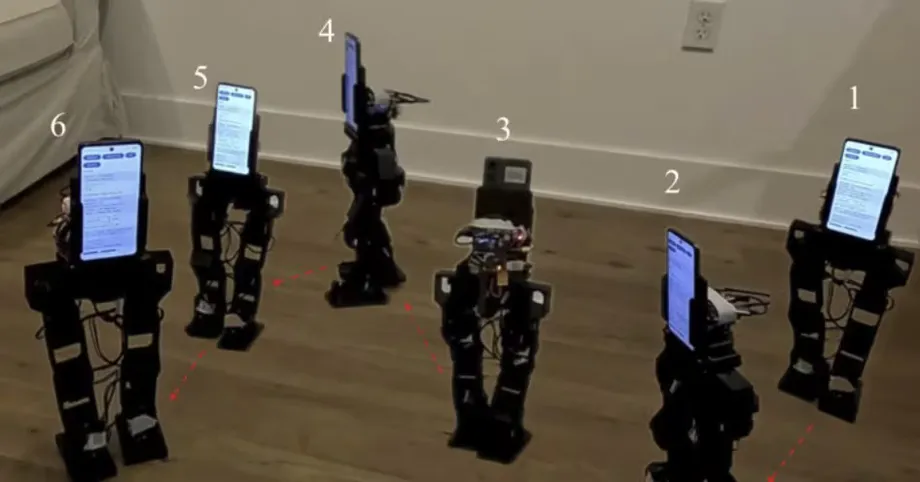
2017-ஆம் ஆண்டு போன் ஒன்று நடக்கும் மனித உருவ ரோபோவுக்கு சக்தியளிக்கிறது
UCLA ஆய்வுக் குழு, சுமார் 48 சென்டிமீட்டர் உயரமும் 1.8 கிலோகிராம் எடையும் கொண்ட, ஸ்மார்ட்போனைத் தவிர்த்து உருவாக்க சுமார் 400 டாலர் செலவாகும் மனித உருவ ரோபோவை உருவாக்கியுள்ளது. PhoneBot எனப் பெயரிடப்பட்டுள்ள இது, இரண்டு கால்களில் நடக்கவும், தனது கேமரா மூலம் ஒருவரைப் பின்தொடரவும், குப்புறப் படுத்த நிலையில் இருந்து எழுந்து நிற்கவும் முடியும். சோதிக்கப்பட்ட நான்கு போன்களில் 2017-ஆம் ஆண்டு வெளியான Huawei Honor 9-ம் ஒன்று.
உள்ளடக்கம்
- 2017-ஆம் ஆண்டு போன் ஒன்று நடக்கும் மனித உருவ ரோபோவுக்கு சக்தியளிக்கிறது
- கைப்பேசி 13 மூட்டுகளைக் கட்டுப்படுத்துவது எப்படி
- சோதிக்கப்பட்ட நான்கு போன்களும் இயங்கின; வரைபடமிடுவதில் ஒரு வரம்பு
- நடைப் பயிற்சி உருவகச் சூழலில் தொடங்கியது
- சிறிய பயிற்சி மாற்றம் நடையை மேலும் சமநிலைப்படுத்தியது
- 400 டாலர் விலையில் என்னென்ன அடங்கும்
- மடிக்கணினி வழியாக உரையாடல் செயல்படுகிறது
- திறந்த வடிவமைப்புகள் மாணவர்களுக்கு தொடக்கப் புள்ளி
- பழைய போன்களுக்கு பிற கணிப்புப் பணிகளும் கிடைக்கின்றன
- முக்கிய அம்சங்கள்
2026 அக்டோபர் 6-ஆம் தேதி arXiv-இல் சமர்ப்பிக்கப்பட்ட இந்த ஆய்வை Ruochen Hou, Quanyou Wang, Daniel Koh மற்றும் Dennis W. Hong ஆகியோர் மேற்கொண்டனர். Hong, லாஸ் ஏஞ்சலஸில் உள்ள கலிபோர்னியா பல்கலைக்கழகத்தின் இயந்திரவியல் மற்றும் விண்வெளிப் பொறியியல் பேராசிரியர். இந்தத் திட்டம் அங்குள்ள Robotics and Mechanisms Laboratory-யில் உருவாக்கப்பட்டது; அது RoMeLa என்றும் அழைக்கப்படுகிறது.
ஆய்வாளர்களின் PhoneBot ஆய்வுக் கட்டுரை, PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones என்ற தலைப்பில், வழக்கமான கைப்பேசியிலிருந்து அதன் முக்கியக் கணிப்புச் செயல்பாடுகளையும் உணர்திறன் திறன்களையும் பெறும் ரோபோவை விவரிக்கிறது. இதன் வன்பொருள் மற்றும் மென்பொருள் வடிவமைப்புகள் முழுமையாகத் திறந்த மூலத்தில் வெளியிடப்பட்டுள்ளதாகவும், இதனால் மற்றவர்கள் இந்தத் தளத்தை மீண்டும் உருவாக்கி, தங்களுக்கேற்ப மாற்றியமைக்க முடியும் என்றும் ஆசிரியர்கள் கூறுகின்றனர்.
வகுப்பறைகள் மற்றும் ஆய்வகங்களில் நிலவும் நடைமுறைச் சிக்கலை PhoneBot கையாள்கிறது: சிறிய மனித உருவ ரோபோக்களுக்கு விலையுயர்ந்த மோட்டார்கள், தனித்தனி கேமராக்கள், இயக்க உணரிகள் மற்றும் கணினிகள் தேவைப்படலாம். ஒரு ஸ்மார்ட்போனில் ஏற்கெனவே இவற்றில் பல ஒரே சிறிய சாதனத்தில் இணைந்துள்ளன. அதைப் பயன்படுத்துவதால் தனித்தனியாக வாங்கி இணைக்க வேண்டிய மின்னணுப் பாகங்களின் எண்ணிக்கை குறைகிறது.
இந்த அணுகுமுறையின் தற்போதைய வரம்புகளையும் முடிவுகள் காட்டுகின்றன. நடப்பதும் பார்வைச் செயலாக்கமும் போனிலேயே நடைபெறுகின்றன; உரையாடல் செயலாக்கத்துக்கு வெளிப்புற மடிக்கணினி பயன்படுத்தப்படுகிறது. PhoneBot-க்கு கைகள் இல்லை; இதன் நடை கட்டுப்படுத்தி சமதளத்தில் நடக்கப் பயிற்றுவிக்கப்பட்டது. கல்வி, ஆய்வு மற்றும் பரிசோதனையே இதன் உடனடி நோக்கங்கள்.
கைப்பேசி 13 மூட்டுகளைக் கட்டுப்படுத்துவது எப்படி
PhoneBot தனது ஸ்மார்ட்போனை இடுப்புக்கு மேலே உள்ள தாங்கியில் பொருத்திக் கொண்டுள்ளது. கேமரா சுற்றுப்புறத்தைக் கண்காணிக்கிறது; போனின் நிலைம அளவீட்டு அலகு அல்லது IMU, இயக்கத்தையும் திசைநிலையையும் அளவிடுகிறது. சாதனம் எவ்வாறு நகர்கிறது, சாய்கிறது என்பதை மதிப்பிட உதவும் உணரிகளை IMU ஒருங்கிணைக்கிறது. இதனால் சமநிலையைப் பேணுவதற்குத் தேவையான தகவல் ரோபோவுக்குக் கிடைக்கிறது.
TensorFlow Lite-ஐப் பயன்படுத்தி, இயக்கம் மற்றும் கட்டுப்பாட்டுக்கான நரம்பியல் வலைப்பின்னல்களைத் தனிப்பயன் Android செயலி இயக்குகிறது. போன்கள் போன்ற சாதனங்களில் இயந்திரக் கற்றல் மாதிரிகளை இயக்குவதற்காக இந்த மென்பொருள் வடிவமைக்கப்பட்டுள்ளது. கைப்பேசி இயக்கக் கட்டளைகளைக் கணக்கிட்டு, அவற்றை Wi-Fi வழியாகச் சிறிய உள்கணினிக்கு அனுப்புகிறது; அந்தக் கணினி கட்டளைகளை மோட்டார்களுக்கு அனுப்புகிறது.
ஒவ்வொரு காலிலும் ஆறு இயக்கப்படும் மூட்டுகளும், உடற்பகுதியைச் சுழற்றும் ஒரு மூட்டும் ரோபோவில் உள்ளன. ஒவ்வொரு இடுப்பிலும் மூன்று மூட்டுகள், ஒவ்வொரு முழங்காலிலும் ஒன்று, ஒவ்வொரு கணுக்காலிலும் இரண்டு மூட்டுகள் உள்ளன. இதனால் கீழ்ப் பகுதியில் 12 சுதந்திர இயக்க அளவுகள் உள்ளன; அதாவது, மூட்டுகள் தனித்தனியாகக் கட்டுப்படுத்தக்கூடிய 12 இயக்க வழிகள் உள்ளன.
13 மூட்டுகளிலும் DYNAMIXEL XL430-W250-T சர்வோ மோட்டார்கள் பயன்படுத்தப்படுகின்றன. ஒரு குறிப்பிட்ட நிலைக்குச் செல்லுமாறு கட்டளையிடக்கூடிய மோட்டாரே சர்வோ. இதனால் முழங்கால், கணுக்கால் அல்லது ரோபோவின் பிற மூட்டுகளைக் கட்டுப்படுத்த இது பயன்படுகிறது.
உடற்பகுதி மூட்டு கேமராவுக்கு மேலும் ஒரு பயனுள்ள இயக்கத்தை வழங்குகிறது. கால்களைத் தரையில் பதித்தபடியே, ஒருவரைப் பின்தொடர PhoneBot தனது மேலுடலைத் திருப்ப முடியும். பக்கவாட்டில் பார்க்க வேண்டிய ஒவ்வொரு முறையும் முழு ரோபோவையும் நகர்த்த வேண்டிய அவசியத்தை இது குறைக்கிறது. வயர்லெஸ் இணைப்பு இருப்பதால் கைப்பேசியை மாற்றுவதும் எளிது; போனை உடலுடன் பிரத்யேகக் கம்பி மூலம் இணைக்க வேண்டியதில்லை.
சோதிக்கப்பட்ட நான்கு போன்களும் இயங்கின; வரைபடமிடுவதில் ஒரு வரம்பு
ஆய்வாளர்கள் Huawei Honor 9, Samsung Galaxy A16 5G, Motorola Moto G 2024 மற்றும் Motorola Moto G 2025 ஆகியவற்றைச் சோதித்தனர். இயக்க உணர்தல், நடைக் கட்டுப்பாடு, படச் செயலாக்கம் உள்ளிட்ட அடிப்படைச் செயல்பாடுகள் நான்கிலும் இயங்கின. புதிய, குறைந்த விலையுள்ள மூன்று போன்களும் தலா சுமார் 50 முதல் 80 டாலர் வரை கொடுத்து வாங்கப்பட்டன.
வன்பொருளை மீண்டும் பயன்படுத்துவதற்கான தெளிவான எடுத்துக்காட்டை Honor 9 வழங்குகிறது: ஆய்வுக் கட்டுரை வெளியாவதற்கு ஒன்பது ஆண்டுகளுக்கு முன்பு அறிமுகமான போனாலும், ரோபோவின் முக்கிய நடை மற்றும் பார்வைப் பணிகளைச் செய்ய முடிந்தது. புதிய, விலை குறைந்த மாடல்களும் உயர்விலை கைப்பேசிக்கு மாற்றாகக் குழுவுக்கு உதவின.
Honor 9-க்கு ஒரு குறிப்பிட்ட மென்பொருள் வரம்பு இருந்தது. சோதிக்கப்பட்ட சாதனத்தில் அமெரிக்காவில் தேவையான Google சேவைகள் கிடைக்காததால், அதனால் உள்கணினி வரைபடமிடும் செயல்பாட்டை இயக்க முடியவில்லை. இந்தச் செயல்பாடு ஒரேநேர உள்ளூர்மயமாக்கல் மற்றும் வரைபடமிடல் எனப்படும் முறையைப் பயன்படுத்துகிறது; இது பொதுவாக SLAM என்று சுருக்கப்படுகிறது. எளிமையாகச் சொன்னால், வரைபடத்தை உருவாக்கும்போதே அந்த வரைபடத்தில் ரோபோ எங்கே உள்ளது என்பதைக் கண்டறிய இது உதவுகிறது.
கைப்பேசியைத் தேர்ந்தெடுப்பவர்களுக்கு அதன் வன்பொருளும் நிறுவப்பட்ட மென்பொருளும் முக்கியம். சோதிக்கப்பட்ட Honor 9-ல் நடப்பதும் மனிதர்களைக் கண்டறிவதும் சாத்தியமானது; ஆனால் வரைபடமிடலுக்குத் தேவைப்பட்ட சேவைகள் அதில் இல்லை. கூடுதல் Android மாடல்களுடனான பொருந்துதன்மை இன்னும் சோதிக்கப்பட வேண்டும்.
இந்தத் திட்டத்தின் உருவாக்கம் நுகர்வோர் வன்பொருளின் பல தலைமுறைகளைக் கடந்து வந்துள்ளது:
- 2017: சோதனைகளில் பயன்படுத்தப்பட்டவற்றில் மிகப் பழைய போனான Honor 9-ஐ Huawei வெளியிட்டது.
- 2024 மற்றும் 2025: Honor 9 மற்றும் Galaxy A16 5G உடன் சோதிக்கப்பட்ட இரண்டு Moto G தலைமுறைப் போன்களை Motorola அறிமுகப்படுத்தியது.
- 2026 அக்டோபர் 6: UCLA ஆசிரியர்கள் PhoneBot ஆய்வின் முன்வெளியீட்டுப் பதிப்பை arXiv-இல் சமர்ப்பித்தனர்.
நடைப் பயிற்சி உருவகச் சூழலில் தொடங்கியது
PhoneBot-இன் நடை கட்டுப்படுத்தி வலுவூட்டல் கற்றலைப் பயன்படுத்தி முதலில் உருவகச் சூழலில் பயிற்றுவிக்கப்பட்டது. இந்த முறையில், மென்பொருள் செயல்களை முயன்று, பயனுள்ள நடத்தைக்குப் புள்ளிகளைப் பெறுகிறது. PhoneBot-க்கான பயிற்சியில், கேட்ட வேகத்தைப் பேணுதல், மாறிமாறி அடியெடுத்து வைத்தல், நிமிர்ந்து நிற்றல் போன்ற இயக்கங்களுக்கு வெகுமதி அளிக்கப்பட்டது; கால்களைத் தரையில் இழுத்தல் போன்ற நடத்தைகளுக்கு மதிப்பெண் குறைக்கப்பட்டது.
உண்மையான ரோபோவில் முக்கியமானதாக இருக்கும் இயற்பியல் வரம்புகளும் உருவகச் சூழலில் சேர்க்கப்பட்டன. இதன் குறைந்த விலையுள்ள மோட்டார்களுக்கு விசை மற்றும் வேகத்தில் வரம்புகள் உள்ளன; அவற்றின் கியர்களில் சிறிதளவு தளர்வும் உண்டு. இந்த விவரங்களைக் கணக்கில் கொள்வதால், உண்மையான இயந்திர அமைப்பு செயல்படுத்தக்கூடிய இயக்கங்களைக் கட்டுப்படுத்தி கற்றுக்கொள்ள உதவுகிறது.
பயிற்சியில் மற்றொரு சிக்கலும் இருந்தது: சமச்சீராக உருவாக்கப்பட்ட உடல், சமநிலையான நடை முறையைத் தானாகக் கற்றுக்கொள்ளவில்லை. சில பயிற்சி ஓட்டங்களில் இடது கால் முன்னால் இருந்தபோது, வலது கால் உடலின் பெரும்பகுதி எடையைத் தாங்கியது. இதனால் மூட்டுகள் மற்றும் மோட்டார்களுக்கு ஒருபக்கமாக அதிக சுமை ஏற்பட்டது.
சாகிட்டல் பிரதிபலிப்பு முறையைப் பயன்படுத்தி ஆய்வாளர்கள் இதற்குத் தீர்வு கண்டனர். இடது, வலது பக்கங்கள் மாற்றப்பட்ட பயிற்சி எடுத்துக்காட்டுகளை உருவாக்கியதால், ஒரே இயக்கத்தின் இரு வடிவங்களிலிருந்தும் கட்டுப்படுத்தி கற்றுக்கொள்ள முடிந்தது. ஒவ்வொரு பிரதிபலிக்கப்பட்ட எடுத்துக்காட்டுக்கும் கூடுதல் இயற்பியல் உருவகச் செயல்பாட்டைச் செய்யாமல், இந்த நுட்பம் கூடுதல் பயிற்சி எடுத்துக்காட்டுகளை வழங்கியது.
சிறிய பயிற்சி மாற்றம் நடையை மேலும் சமநிலைப்படுத்தியது
பிரதிபலிக்கப்பட்ட எடுத்துக்காட்டுகளைப் பயன்படுத்திய ஐந்து தனித்தனி பயிற்சி ஓட்டங்களையும், அவற்றைப் பயன்படுத்தாத ஐந்து ஓட்டங்களையும் குழு ஒப்பிட்டது. உருவகச் சூழலில் பிரதிபலிப்பு முறை கற்றல் வேகத்தையும் சீரான தன்மையையும் மேம்படுத்தி, இரு கால்களுக்கும் இடையே மோட்டார் சுமையைச் சமமாகப் பகிர்ந்தது.
இடது, வலது மூட்டுக் கோணங்களுக்கிடையிலான வேறுபாட்டை அளவிடும் ஓர் அளவீடு, உருவகச் சூழலில் 0.254 ரேடியனிலிருந்து 0.003 ரேடியனாகக் குறைந்தது. அந்த இரு மதிப்புகளைக் கொண்டு கணக்கிட்டால், இது சுமார் 98.8 சதவீதக் குறைவு. கோணங்களை அளவிடும் ஓர் அலகே ரேடியன்; இங்கு குறைந்த மதிப்பு, இருபக்க இயக்கங்களும் அதிக ஒற்றுமை பெற்றதைக் குறிக்கிறது.
பின்னர் கட்டுப்படுத்தி உண்மையான ரோபோவில் பயன்படுத்தப்பட்டது. அப்போது நடப்பது, ஒருவரைப் பின்தொடர்வது, குப்புறப் படுத்த நிலையில் இருந்து எழுவது ஆகியவற்றை குழு செயல்விளக்கமாகக் காட்டியது. எண்ணியல் ஒப்பீடு உருவகத்தில் உருவான நடையை விவரிக்கிறது; அந்தச் செயல்விளக்கங்கள் வன்பொருளில் எட்டப்பட்ட நடத்தைகளைக் காட்டுகின்றன.
மலிவான பாகங்கள் மென்பொருள் மதிக்க வேண்டிய வரம்புகளை உருவாக்குவதால், இந்த ஆய்வுப் பகுதி முக்கியத்துவம் பெறுகிறது. ஒரு போன் கட்டளைகளை வேகமாகக் கணக்கிடலாம்; ஆனால் அவற்றை மோட்டார்கள் செயல்படுத்த வேண்டும். PhoneBot-இன் பயிற்சி அணுகுமுறை, கட்டுப்படுத்தியின் முடிவுகளை அதன் உடலின் வலிமை மற்றும் இயந்திரச் செயல்பாட்டுடன் இணைக்கிறது.
400 டாலர் விலையில் என்னென்ன அடங்கும்
ஸ்மார்ட்போனைத் தவிர்த்து PhoneBot-இன் வன்பொருள் செலவு சுமார் 400 டாலர் என ஆய்வாளர்கள் மதிப்பிடுகின்றனர். போன் மற்றும் மின்கலத்தையும் சேர்த்தால் இதன் எடை 1.8 கிலோகிராம் எனக் குறிப்பிடப்பட்டுள்ளது. ஏற்கெனவே பொருந்தக்கூடிய கைப்பேசி உள்ளவர் அதையே மீண்டும் பயன்படுத்தலாம்; புதியதாக வாங்குபவர் அந்தச் செலவையும் ரோபோவின் வன்பொருள் பட்ஜெட்டில் சேர்க்க வேண்டும்.
ஒப்பீட்டுக்காகக் குறிப்பிடப்பட்ட சிறிய ஆய்வு மனித உருவ ரோபோக்களின் விலை சுமார் 3,500 முதல் 13,800 டாலர் வரை. அந்த விலைகளுடன் ஒப்பிடுகையில், PhoneBot-இன் 400 டாலர் வன்பொருள் மதிப்பீடு மிகக் குறைந்த விலைத் தளத்தைவிட சுமார் 88.6 சதவீதமும், அதிக விலைத் தளத்தைவிட சுமார் 97.1 சதவீதமும் குறைவு.
ஒப்பிடப்படும் ரோபோக்களின் திறன்கள் வேறுபடுகின்றன; கருவியைத் தேர்ந்தெடுக்கும்போது அவற்றைக் கவனத்தில் கொள்ள வேண்டும். தற்போதைய PhoneBot வடிவமைப்புக்குக் கைகள் இல்லை; சுமக்கும் திறன் குறைந்த விலை மோட்டார்களைப் பயன்படுத்துகிறது; சமதளத்தில் நடப்பதையே மையமாகக் கொண்டுள்ளது. பொருட்களைக் கையாளவோ மேலும் சவாலான இயக்கங்களையோ ஆய்வகம் எதிர்பார்த்தால், வாங்கும் விலையுடன் அவற்றையும் ஒப்பிட்டுப் பார்க்க வேண்டும்.
Intel-இன் Intelligence Systems Lab ஆய்வாளர்கள் உருவாக்கிய OpenBot என்ற முந்தைய ஸ்மார்ட்போன் ரோபோ தளம், சுமார் 50 டாலர் செலவிலான சக்கர உடலைப் பயன்படுத்தியது. போனை மீண்டும் பயன்படுத்தும் அதே பரந்த யோசனையை, இரண்டு கால்களில் சமநிலையைப் பேண வேண்டிய உடலுக்குக் கொண்டுவருகிறது PhoneBot. அதன் வன்பொருள் மதிப்பீடு OpenBot-இன் குறிப்பிடப்பட்ட உடல் செலவைவிட எட்டு மடங்கு அதிகம்; இது வேறுபட்ட இயந்திரப் பணியைப் பிரதிபலிக்கிறது.
மடிக்கணினி வழியாக உரையாடல் செயல்படுகிறது
PhoneBot ஆய்வுக் கட்டுரை, நடப்பது மற்றும் மனிதர்களைப் பின்தொடர்வதுடன் உரையாடல், காணொளிப் பதிவு, தொலைநிலை இருப்பு ஆகியவற்றையும் விவரிக்கிறது. வேறொரு இடத்திலிருந்து பார்க்கவும் தொடர்புகொள்ளவும் தொலைநிலைக் கட்டுப்பாட்டுச் சாதனத்தைப் பயன்படுத்துவதே தொலைநிலை இருப்பு. கேமரா, ஒலிவாங்கி, ஒலிபெருக்கி, வயர்லெஸ் இணைப்பு ஆகியவற்றை ஒரு போன் வழங்குவதால், இந்தச் செயல்பாடுகளுக்கு அது ஆதரவளிக்க முடியும்.
தற்போது பேசும் வழியிலான தொடர்புக்கு இரண்டு சாதனங்கள் பயன்படுத்தப்படுகின்றன. ஒலியைப் பெறுவதையும் வெளியிடுவதையும் போன் கையாள்கிறது; ஆனால் பேச்சறிதலும் மொழிச் செயலாக்கமும் Wi-Fi வழியாக இணைக்கப்பட்ட அருகிலுள்ள மடிக்கணினியில் நடைபெறுகின்றன. நடைக் கட்டுப்பாடும் பார்வைச் செயலாக்கமும் கைப்பேசியிலேயே நடைபெறுகின்றன.
பொருத்தமான மொழி மாதிரிகளை நேரடியாக ஸ்மார்ட்போனில் இயக்குவது குறித்து ஆராயக் குழு திட்டமிட்டுள்ளது. பேசப்பட்ட கட்டளைகளையும் காட்சித் தகவலையும் இணைத்து, ரோபோவின் செயல்களைத் தேர்ந்தெடுக்கக்கூடிய திட்டமிடல் மென்பொருளையும் அது முன்மொழிகிறது. இந்தச் சேர்க்கைகள் வெளிப்புறக் கணினியைச் சார்ந்திருப்பதைக் குறைத்து, ரோபோவிடம் பயனர்கள் கோரக்கூடிய செயல்களை விரிவுபடுத்தும்.
PhoneBot-இன் இயற்பியல் வரம்புகள் தெளிவானவை. கைகள் இல்லாததால் பொருட்களை எடுக்கவோ நகர்த்தவோ முடியாது. இதன் நடை கட்டுப்படுத்தி சமதளத்தில் பயிற்றுவிக்கப்பட்டது; சிறிய மோட்டார்கள் சுமக்கக்கூடிய எடையையும் செய்யக்கூடிய விசையான இயக்கங்களையும் கட்டுப்படுத்துகின்றன.
இலகுரகக் கைகளையும் சீரற்ற தரையில் நடப்பதையும் ஆய்வு செய்ய ஆராய்ச்சியாளர்கள் திட்டமிட்டுள்ளனர். அந்த மேம்பாடுகளையோ, உரையாடல் செயலாக்கத்தை கைப்பேசிக்கு மாற்றுவதையோ எப்போது நிறைவேற்றுவார்கள் என்ற தேதிகள் வழங்கப்படவில்லை. தற்போதைக்கு செயல்விளக்கமாகக் காட்டப்பட்டுள்ள தளம், தற்போதைய வன்பொருள் வரம்புகளுக்குள் இயக்கம், உணர்தல், தொடர்பு ஆகியவற்றை மையமாகக் கொண்டுள்ளது.
திறந்த வடிவமைப்புகள் மாணவர்களுக்கு தொடக்கப் புள்ளி
கல்வி, ஆய்வு, விரைவான முன்மாதிரி உருவாக்கம் ஆகியவற்றுக்கான மலிவான, மீண்டும் உருவாக்கக்கூடிய தளமாக PhoneBot-ஐ UCLA ஆசிரியர்கள் விவரிக்கின்றனர். வன்பொருள் வடிவமைப்பையும் மென்பொருளையும் வெளியிடுவதால், மாணவர்களும் ஆய்வாளர்களும் அவற்றை ஒன்றிணைத்து, ஆராய்ந்து, மாற்றியமைக்கக்கூடிய தொடக்கப் புள்ளி கிடைக்கிறது.
கேமராவிலிருந்து கிடைக்கும் தகவல் இயக்கத்தை எவ்வாறு பாதிக்கிறது, உணரிக் கணிப்புகளைச் சார்ந்து சமநிலை எவ்வாறு அமைகிறது, ஆதரிக்கப்படும் வெவ்வேறு போன்களில் கட்டுப்படுத்தி எவ்வாறு செயல்படுகிறது என்பவற்றை ஒரு வகுப்பு இந்தத் தளத்தைப் பயன்படுத்தி ஆராயலாம். புதிய புலனுணர்வு அல்லது தொடர்புச் செயல்பாடுகளைச் சோதிக்க, ஏற்கெனவே உள்ள கட்டமைப்பை ஆய்வாளர்கள் மேம்படுத்தலாம். எளிதில் கிடைக்கும் மின்னணுப் பாகங்களையும் மாற்றியமைக்கக்கூடிய ரோபோ வடிவமைப்பையும் இணைத்துள்ள இந்தத் தளத்தால் இத்தகைய பயன்பாடுகள் சாத்தியமாகின்றன.
சேர்க்கை மற்றும் உபகரணத் தேவைகளைப் பொறுத்து, 400 டாலர் வன்பொருள் மதிப்பீடு ஓர் ஆய்வகம் ஒன்றுக்கு மேற்பட்ட அலகுகளை உருவாக்குவதை எளிதாக்கலாம். ஒரே மாதிரியான உடல்களைப் பயன்படுத்தி மாற்றங்களை ஒப்பிட பல ரோபோக்கள் குழுக்களுக்கு உதவும்; பகிரப்பட்ட வடிவமைப்பு பரிசோதனைகளை மீண்டும் நிகழ்த்துவதையும் எளிதாக்கும்.
ஒரு ரோபோவைப் பயன்படுத்தக்கூடியதாக மாற்றுவதில் வன்பொருள் செலவு ஒரு பகுதி மட்டுமே என்பதையும் PhoneBot முக்கியப் பொறியியல் பாடமாக வெளிப்படுத்துகிறது. நடை மென்பொருளைப் பயிற்றுவிக்கவும், சமமற்ற நடையைச் சரிசெய்யவும், மோட்டார் வரம்புகளைக் கணக்கில் கொள்ளவும், கைப்பேசி பொருந்துகிறதா எனச் சரிபார்க்கவும் குழு இன்னும் பணியாற்ற வேண்டியிருந்தது. திறந்த வடிவமைப்புகள் இந்த முடிவுகளை மற்றவர்கள் ஆராய்ந்து மேம்படுத்த உதவுகின்றன.
பழைய போன்களுக்கு பிற கணிப்புப் பணிகளும் கிடைக்கின்றன
பயன்படுத்தப்படாத சுமார் 2,000 Pixel போன்களைச் சிறிய தரவு மையமாகப் பயன்படுத்த, கூகுள் கலிபோர்னியா பல்கலைக்கழகத்தின் சான் டியாகோ வளாகத்துடன் இணைந்து ஒரு திட்டத்தையும் முன்னெடுத்து வருகிறது. அந்த முயற்சியும் PhoneBot-மும் ஏற்கெனவே உள்ள ஸ்மார்ட்போன் செயலிகளை வெவ்வேறு சூழல்களில் பயன்படுத்துகின்றன: ஒரு திட்டம் பல சாதனங்களை இணைத்துக் கணிப்புப் பணிகளுக்குப் பயன்படுத்துகிறது; மற்றொன்று நகரும் இயந்திரத்தின் உடலுக்குள் ஒரு கைப்பேசியைப் பொருத்துகிறது.
செயற்கை நுண்ணறிவுத் தரவு மையங்களில் முதலீடு அதிகரிப்பதால், உயர் செயல்திறன் நினைவகத்துக்கான தேவை உயர்ந்து, பிற மின்னணு உற்பத்தியாளர்களின் பாகச் செலவுகளிலும் அழுத்தம் ஏற்படுகிறது. தனித்தனியாக வாங்க வேண்டிய செயல்பாடுகளுக்குப் பதிலாக, கைப்பேசியிலேயே உள்ள கேமரா, இயக்க உணரிகள், செயலி, வயர்லெஸ் இணைப்பு ஆகியவற்றைப் பயன்படுத்துவதன் மூலம் PhoneBot குறிப்பாகச் செலவைக் குறைக்கிறது.
UCLA-வின் சோதனைகள் இந்த அணுகுமுறைக்கு நடைமுறை முடிவைக் காட்டுகின்றன. 2017-ஆம் ஆண்டு வெளியான ஒன்று உட்பட சோதிக்கப்பட்ட நான்கு Android மாடல்களும், ரோபோவின் அடிப்படைப் பணிகளுக்குத் தேவையான கணிப்புத் திறனையும் உணர்திறன் திறனையும் வழங்கின. Honor 9-இல் வரைபடமிடுவதற்கான வரம்பு இருப்பதும், மறுபயன்பாட்டுக்கு செயலி செயல்திறனுடன் மென்பொருள் ஆதரவையும் சரிபார்க்க வேண்டும் என்பதைக் காட்டுகிறது.
பழைய ஸ்மார்ட்போனுக்கு, அந்தப் போனும் குறைந்த விலை மோட்டார்களும் செய்யக்கூடியவற்றை மையமாகக் கொண்ட உடல் மற்றும் கட்டுப்பாட்டு அமைப்புடன், ஆய்வுக் கருவியில் பயனுள்ள பணியை PhoneBot வழங்குகிறது. அடுத்தகட்ட இலக்குகளும் தெளிவானவை: இலகுரகக் கைகளைச் சேர்ப்பது, சீரற்ற தரையில் நடக்கக் கற்றுக்கொடுப்பது, கூடுதல் உரையாடல் செயலாக்கத்தை கைப்பேசிக்குக் கொண்டுவருவது.
முக்கிய அம்சங்கள்
- UCLA-வின் PhoneBot சுமார் 48 சென்டிமீட்டர் உயரம் கொண்டது; ஸ்மார்ட்போன் மற்றும் மின்கலத்தையும் சேர்த்து 1.8 கிலோகிராம் எடை கொண்டது.
- போனைத் தவிர்த்த இதன் வன்பொருள் செலவு 400 டாலர் என மதிப்பிடப்பட்டுள்ளது.
- 2017-ஆம் ஆண்டு வெளியான Huawei Honor 9 உட்பட, சோதிக்கப்பட்ட நான்கு Android போன்களும் அடிப்படை நடை, உணர்தல், பார்வைச் செயல்பாடுகளை ஆதரித்தன.
- உள்கணினி வரைபடமிடலுக்குத் தேவையான Google சேவைகள் Honor 9-இல் இல்லை.
- பிரதிபலிக்கப்பட்ட பயிற்சி எடுத்துக்காட்டுகள் உருவகத்தில் நடையை மேம்படுத்தி, இரு கால்களிலும் சுமையைச் சமப்படுத்தின.
- தற்போது PhoneBot-க்கு கைகள் இல்லை; இது சமதளத்தில் நடக்கப் பயிற்றுவிக்கப்பட்டது; உரையாடல் செயலாக்கத்துக்கு வெளிப்புற மடிக்கணினியைப் பயன்படுத்துகிறது.
- வன்பொருள் மற்றும் மென்பொருள் வடிவமைப்புகள் முழுமையாகத் திறந்த மூலத்தில் உள்ளதாக ஆசிரியர்கள் கூறுகின்றனர்.