ஒரு வருட உழைப்பில் 10 விநாடிகளுக்குள் தீர்வு
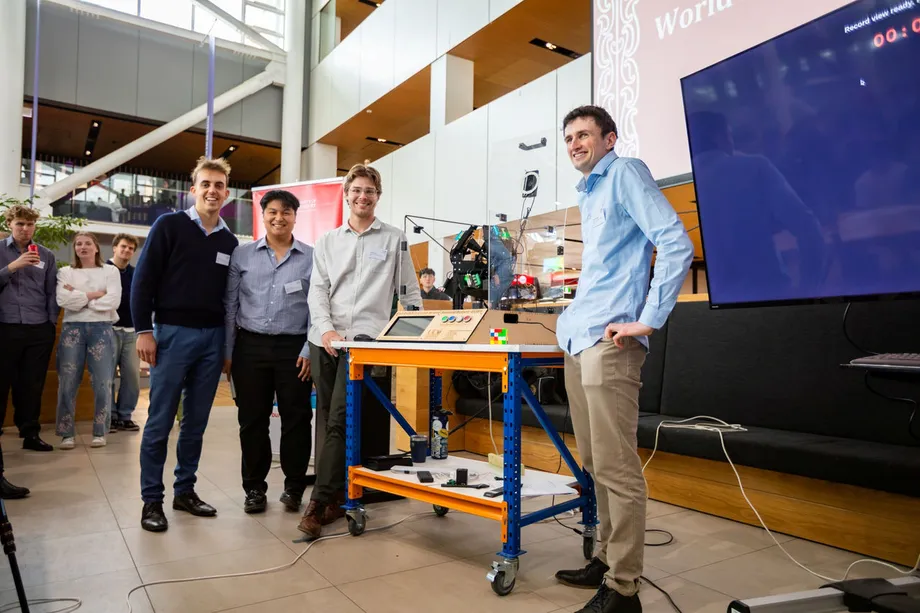
நியூசிலாந்தின் கிறைஸ்ட்சர்ச்சில் உள்ள கேன்டர்பரி பல்கலைக்கழகத்தைச் சேர்ந்த நான்கு பொறியியல் மாணவர்கள், 2026 அக்டோபர் 16 வெள்ளிக்கிழமை நடைபெற்ற அதிகாரபூர்வ கின்னஸ் உலக சாதனை முயற்சியின்போது, ஒரு ரோபோ 4x4 ரூபிக் கனசதுரத்தைத் தீர்க்க 9.806 விநாடிகள் எடுத்ததாகப் பதிவு செய்தனர். பல்கலைக்கழகம் குறிப்பிட்ட முந்தைய ரோபோ சாதனையான 45 விநாடிகளையும், சுமார் 15 விநாடிகள் என்ற மனிதர்களின் அளவுகோலையும் விட இந்த முடிவு வேகமானது.
உள்ளடக்கம்
- ஒரு வருட உழைப்பில் 10 விநாடிகளுக்குள் தீர்வு
- இலக்கை நிர்ணயித்த காணொளி
- நான்கு மாணவர்கள், ஒன்றோடொன்று இணைந்த நான்கு பொறுப்புகள்
- நான்கு கேமராக்கள் புதிரை எவ்வாறு வாசிக்கின்றன
- மீண்டும் மீண்டும் நிலையை மாற்றத் தேவையில்லாத வடிவமைப்பு
- ஈர்ப்பு விசையை வெல்ல உறிஞ்சு கோப்பைகள் ஏன் உதவின
- குறைந்த நிதியில் ட்ரோன் மோட்டார்கள்
- அடுத்து இந்த ரோபோவுக்கு என்ன?
- முக்கிய அம்சங்கள்
காலெப் எவரிட், ஹேடன் வாட்சன், மேஸ் கேமரன், ஜோஹான் டோரஸ் ஆகியோர், இயந்திரப் பொறியியல், மின்னணுவியல், கணினி நிரலாக்கம் ஆகியவற்றை ஒருங்கிணைக்கும் மெக்கட்ரானிக்ஸ் பொறியியல் படிப்பின் இறுதித் திட்டமாக இந்த இயந்திரத்தை உருவாக்கச் சுமார் ஓராண்டு செலவிட்டனர். அவர்களது முடிவு கின்னஸ் உலக சாதனைகளின் உறுதிப்படுத்தலுக்காகக் காத்திருக்கிறது; அந்த முடிவு எப்போது அறிவிக்கப்படும் என்பது தெரிவிக்கப்படவில்லை.
அக்டோபர் 16 அன்று வெளியிடப்பட்ட பல்கலைக்கழகத்தின் திட்ட அறிவிப்பு, நான்கு கேமராக்கள், ட்ரோன்களில் பொதுவாகப் பயன்படுத்தப்படும் மோட்டார்கள், சிறப்பு மோட்டார் கட்டுப்படுத்திகள், உறிஞ்சு கோப்பைகள் ஆகியவற்றைக் கொண்டு உருவாக்கப்பட்ட இயந்திரத்தை விவரிக்கிறது. முழுப் புதிரின் திசையை மீண்டும் மீண்டும் மாற்றாமல், கனசதுரத்தின் மூன்று அச்சுகளிலும் அடுக்குகளைத் திருப்பும் வகையில் அதன் வடிவமைப்பு அமைந்துள்ளது.
பல்கலைக்கழகத்தின் இயந்திரப் பொறியியல் துறை வழங்கிய மிகக் குறைந்த நிதியைக் கொண்டே மாணவர்கள் பணியாற்றினர். வெவ்வேறு அமைப்புகளை ஒன்றாகச் செயல்பட வைப்பதே அவர்களுக்கான சவாலாக இருந்தது: கேமராக்கள் வண்ணங்களைக் கண்டறிய வேண்டும்; மென்பொருள் தீர்வைக் கணக்கிட வேண்டும்; கனசதுரம் சிக்கிக்கொள்ளாமல் இயந்திர அமைப்பு நகர்வுகளைச் செயல்படுத்த வேண்டும்.
இலக்கை நிர்ணயித்த காணொளி
சமூக ஊடகக் காணொளி மாணவர்களுக்கு ஆரம்பப் புள்ளியாக அமைந்தது. ஏற்கெனவே சாதனை படைத்திருந்த ரோபோ 4x4 கனசதுரத்தைத் தீர்க்க 45 விநாடிகள் எடுத்ததை அது காட்டியது. அதே வகைப் புதிரை ஒரு மனிதர் சுமார் 15 விநாடிகளில் முடிக்க முடியும் என்பதை அணியினர் கவனித்து, இயந்திரம் ஏன் மெதுவாகச் செயல்படுகிறது என்பதை ஆராய முடிவு செய்தனர்.
மென்பொருள் உருவாக்கத்தைக் கவனித்த மேஸ் கேமரன், திட்டத்தின் பின்னணியில் இருந்த இலட்சியத்தை இவ்வாறு விவரித்தார்:
ரோபோக்கள் மனிதர்களைவிடச் சிறப்பாகச் செயல்பட முடியும் என்று எங்களுக்குத் தெரியும்; அந்த இடைவெளியைச் சரிசெய்பவர்களாக நாங்கள் இருக்க விரும்பினோம்,
அவர்களது 9.806 விநாடி முடிவு, 45 விநாடி என்ற ரோபோ அளவுகோலைவிட 35.194 விநாடிகள் குறைவு; இது சுமார் 78% குறைவு. பல்கலைக்கழகம் குறிப்பிட்ட 15 விநாடி என்ற மனிதர்களின் தோராயமான அளவுகோலுடன் ஒப்பிடுகையில், இது சுமார் 5.2 விநாடிகள் குறைவு; அதாவது சுமார் 35% குறைந்த நேரம்.
இந்தத் திட்டம் சுமார் ஓராண்டு வளர்ச்சியடைந்தது; பொதுவெளியில் குறிப்பிடப்பட்ட முக்கியத் தேதிகள் அக்டோபரில் அமைந்தன:
- திட்ட உருவாக்கத்தின்போது, 45 விநாடிகளில் ரோபோ புதிரைத் தீர்த்த காணொளியை மாணவர்கள் ஆரம்ப இலக்காகக் கொண்டனர்.
- 2026 அக்டோபர் 16 வெள்ளிக்கிழமை, அதிகாரபூர்வ கின்னஸ் முயற்சியின்போது 9.806 விநாடிகளைப் பதிவு செய்தனர்.
- அக்டோபர் 19-க்குள், அணியின் பணிகள் குறித்து கேமரனுடன் நடந்த நேர்காணலிலும் இந்தத் திட்டம் இடம்பெற்றது.
நான்கு மாணவர்கள், ஒன்றோடொன்று இணைந்த நான்கு பொறுப்புகள்
ரோபோவின் இயற்பியல் கட்டமைப்பு உட்பட இயந்திர வடிவமைப்பை எவரிட் பொறுப்பேற்றார். மின்சார அமைப்பு மற்றும் மோட்டார் கட்டுப்பாட்டை டோரஸ் கவனித்தார். கணினிப் பார்வை அமைப்பை வாட்சன் உருவாக்கினார்; தீர்வுச் செயல்முறையை ஒருங்கிணைக்கும் மென்பொருளில் கேமரன் பணியாற்றினார்.
இந்தப் பொறுப்புகள் ஒன்றோடொன்று இணைந்த தொடர் அமைப்பை உருவாக்கின. வாட்சனின் கேமராக்கள் கனசதுரம் பற்றிய தகவல்களை வழங்கின. அந்தத் தகவல்களைப் பயன்படுத்தி தேவையான நகர்வுகளைக் கணக்கிட்டது கேமரனின் மென்பொருள். டோரஸின் மோட்டார் கட்டுப்பாடுகள் வழிமுறைகளை இயக்கமாக மாற்றின; புதிரைத் துல்லியமாக நகர்த்த வேண்டிய பொறுப்பு எவரிட்டின் இயந்திர அமைப்புக்கு இருந்தது.
இந்தத் தொடரில் எங்கு பலவீனம் ஏற்பட்டாலும் தீர்வு பாதிக்கப்படக்கூடும். ஒரு நிறம் தவறாக அடையாளம் காணப்பட்டால், மென்பொருளுக்கு தொடக்க நிலை குறித்த தவறான தகவல் கிடைக்கும். மோட்டார் தவறான இடத்தில் நின்றால், அடுக்குகள் சீரமைப்பிலிருந்து விலகக்கூடும். சரியாகக் கணக்கிடப்பட்ட தீர்வுகூட, இயந்திரம் அதை நம்பகமாகச் செயல்படுத்தினால்தான் பயனளிக்கும்.
அணியினரின் ஒன்றுக்கொன்று துணைபுரியும் திறன்களையும், திட்டத்திற்குக் கூடுதல் நேரம் செலவிட அவர்கள் தயாராக இருந்ததையும் கேமரன் பாராட்டினார். மனிதர்களின் அளவுகோலைவிடக் குறைந்த நேரத்தை எட்டும் நோக்கில், மாணவர்கள் மென்பொருளை மேம்படுத்தி, கட்டமைப்பை வலுப்படுத்தி, கனசதுரத்தைக் கையாளும் பல்வேறு முறைகளைச் சோதித்தனர்.
நான்கு கேமராக்கள் புதிரை எவ்வாறு வாசிக்கின்றன
வாட்சனின் திட்டப்பணி ஒரு நடைமுறைக் கேள்வியுடன் தொடங்கியது: சீர்குலைக்கப்பட்ட கனசதுரத்தின் வண்ணங்களை ரோபோ நம்பகமாக அடையாளம் காண்பது எப்படி? புதிரின் தொடக்க அமைப்பை விவரிக்கத் தேவையான தகவல்களைச் சேகரிக்க, இயந்திரம் நான்கு கேமராக்களைப் பயன்படுத்துகிறது.
கணினிப் பார்வைக்குப் பொறுப்பான ஹேடன் வாட்சன், செயல்முறையை இவ்வாறு விளக்கினார்:
ரோபோவில் நான்கு கேமராக்கள் உள்ளன; அவை கனசதுரத்தைப் பார்த்து, வெவ்வேறு வண்ணங்கள் எங்கெங்கு உள்ளன என்பதைக் கண்டறியும்,
பின்னர் வண்ணத் தகவல்கள் திறந்த மூல அல்காரிதத்துக்கு அனுப்பப்படுகின்றன. புதிரைத் தீர்க்கத் தேவையான நகர்வுகளைக் கணக்கிடும் நிரலாக்க வழிமுறைகளின் தொகுப்பே அல்காரிதம். எளிமையாகச் சொன்னால், கேமராக்கள் புதிரை வாசிக்கின்றன; அல்காரிதம் தீர்வைத் திட்டமிடுகிறது; மோட்டார்கள் அதைச் செயல்படுத்துகின்றன.
வெளிச்சம் முதல் படியைச் சிக்கலாக்கியது. வெவ்வேறு சூழல்களிலும் ஒரேபோலத் தோன்றும் வண்ணங்களைத் தனித்தறிய வேண்டியிருந்ததால், மாணவர்கள் கேமரா அமைப்பை உருவாக்கித் துல்லியத்துக்காகச் சோதித்தனர். கனசதுரத்தைத் தவறாகப் புரிந்துகொண்ட நிலையில் இயந்திரம் தொடங்கினால், வேகமான நகர்வுகளால் பயனில்லை.
4x4 கனசதுரத்தின் ஒவ்வொரு முகத்திலும் 16 சிறிய சதுரங்கள் உள்ளன; வழக்கமான 3x3 கனசதுரத்தில் ஒன்பது இருக்கும். ஆறு முகங்களிலும் சேர்த்து, 54 வண்ணச் சதுரங்களுக்குப் பதிலாக 96 உள்ளன. மேலும் நகர்த்தக்கூடிய அடுக்குகளும் இருப்பதால், தீர்க்கும் பணியும் இயந்திரக் கட்டுப்பாடும் கடினமாகின்றன.
மீண்டும் மீண்டும் நிலையை மாற்றத் தேவையில்லாத வடிவமைப்பு
முந்தைய சாதனை படைத்த ரோபோவின் இயந்திர வரம்பை எவரிட் சுட்டிக்காட்டினார்: கனசதுரத்தின் மூன்று அச்சுகளில் இரண்டில் மட்டுமே அதனால் முகங்களைத் திருப்ப முடிந்தது. மற்றொரு திசையை அடைய, தொடர்ந்து நகர்வதற்கு முன் முழுக் கனசதுரத்தின் நிலையையும் அது மாற்ற வேண்டியிருந்தது.
கனசதுரத்தின் மூன்று அச்சுகளை அதன் மையத்தின் வழியாகச் செல்லும் மூன்று திசைகளாகப் புரிந்துகொள்ளலாம்: இடமிருந்து வலம், மேலிருந்து கீழ், முன்புறத்திலிருந்து பின்புறம். இந்த அச்சுகளில் ஒன்றைச் சுற்றி ஓர் அடுக்கைத் திருப்பினால் புதிரின் அமைப்பு மாறும். முழுக் கனசதுரத்தின் திசையை மாற்றினால், இயந்திரம் அதைப் பிடித்திருக்கும் முறை மாறும்; இதனால் தீர்வுப் படிகளுக்கிடையே கூடுதல் இயக்கம் தேவைப்படும்.
அணியின் இயந்திர வடிவமைப்பாளரான காலெப் எவரிட், இந்த வேறுபாட்டை இவ்வாறு விளக்கினார்:
முந்தைய ரோபோவால் கனசதுரத்தின் மூன்று அச்சுகளில் இரண்டில் மட்டுமே முகங்களைத் திருப்ப முடியும். அதனால் கனசதுரத்தின் திசையை மாற்ற வேண்டியிருக்கும்; அது அடிப்படையில் ஒரு நகர்வை வீணாக்குகிறது. ஆனால், மூன்று முகங்களையும் எங்களால் அணுக முடிவதால் நாங்கள் அப்படிச் செய்வதில்லை,
முழுக் கனசதுரத்தின் நிலையைத் திரும்பத் திரும்ப மாற்றாமல், மூன்று அச்சுகளையும் அணுகும் வசதியை கேன்டர்பரி வடிவமைப்பு வழங்குகிறது. இதனால் தீர்வைச் செயல்படுத்தத் தேவையான இயக்கங்கள் குறைந்தன; வேகமான மோட்டார்கள், மீதமிருந்த இயக்கங்களுக்குத் தேவைப்பட்ட நேரத்தையும் குறைத்தன.
ஈர்ப்பு விசையை வெல்ல உறிஞ்சு கோப்பைகள் ஏன் உதவின
தள்ளப்பட்ட பிறகு கனசதுரம் தனது அடிப்படை நிலைக்குத் திரும்பும் வேகத்தையும் மாணவர்கள் கட்டுப்படுத்த வேண்டியிருந்தது. அவர்கள் இலக்காகக் கொண்ட வேகத்தில், ஈர்ப்பு விசையின் காரணமாக அது கீழே விழ அனுமதிப்பது அதிக நேரம் எடுத்தது.
மனிதர்களின் சாதனையை முறியடிக்க, புதிரை இன்னும் சுறுசுறுப்பாக நகர்த்த வேண்டியிருந்ததாக எவரிட் கூறினார்:
மனிதர்களின் சாதனையை முறியடிக்க, கனசதுரத்தைத் தள்ளிய பிறகு அது அடிப்படை நிலைக்குத் திரும்பி கீழிறங்க எடுக்கும் நேரம், ஈர்ப்பு விசையை மட்டும் பயன்படுத்தினால் மிக அதிகமாக இருப்பதால் உறிஞ்சு கோப்பைகள் எங்களுக்குத் தேவைப்பட்டன,
கனசதுரத்தை இன்னும் வேகமாகவும் துல்லியமாகவும் நகர்த்த உறிஞ்சு கோப்பைகள் இயந்திர அமைப்புக்கு உதவின. சுழற்சிகளுக்கு இடையிலான குறுகிய இடைவெளிகள் உட்பட, தீர்வுச் செயல்முறை முழுவதும் புதிரைக் கட்டுப்படுத்தும் விரிவான முயற்சியின் ஒரு பகுதியாக அவை இருந்தன.
தேவையற்ற வளைவையும் அசைவையும் தடுக்க, ரோபோவின் சட்டகக் கட்டமைப்பையும் அணி வலுப்படுத்தியது. மோட்டார்கள் வேகமெடுத்து நின்றுகொள்ளும்போது, உறுதியான கட்டமைப்பு இயந்திர அமைப்பைச் சரியான சீரமைப்பில் வைத்திருக்க உதவுகிறது. வேகமான இயக்கங்களின்போது கனசதுரம் சிக்கிக்கொள்ளாமல் தடுப்பது என்ற மற்றொரு முக்கியச் சிக்கலுக்கும் விரிவான சோதனைகள் தீர்வு தேடின.
குறைந்த நிதியில் ட்ரோன் மோட்டார்கள்
டோரஸ், சிறப்பு கட்டுப்படுத்திகளுடன் இணைக்கப்பட்ட ட்ரோன்களில் பொதுவாகப் பயன்படுத்தப்படும் மோட்டார்களைக் கொண்டு பணியாற்றினார். மோட்டார்கள் வேகத்தையும் ஆற்றலையும் வழங்கின; தேவையான இயக்கங்களில் புதிரைத் திருப்பத் தேவையான துல்லியத்தை கட்டுப்படுத்திகள் வழங்கின.
மென்பொருள் வழிமுறைகளுக்கேற்ப மோட்டார் எவ்வாறு செயல்பட வேண்டும் என்பதை மோட்டார் கட்டுப்படுத்தி ஒழுங்குபடுத்துகிறது. இந்த இயந்திரத்தில், வேகத்துடன் துல்லியமான நிலைப்படுத்தலும் அவசியமாக இருந்தது. அடுத்த திருப்பைச் செய்ய, முந்தைய இயக்கத்துக்குப் பிறகு கனசதுரம் தயாரான நிலையில் இருக்க வேண்டும்.
துறையின் மிகக் குறைந்த நிதியைக் கொண்டு செயல்பட்டபோது மாணவர்கள் இந்தக் கூறுகளைத் தேர்ந்தெடுத்ததாகப் பல்கலைக்கழகம் தெரிவித்தது. எனவே, ஆற்றல்மிக்க மோட்டார்களைக் கண்டுபிடிப்பது மட்டுமே திட்டமாக இருக்கவில்லை. குறைந்த செலவிலான பாகங்களை, அந்த ஆற்றலைத் துல்லியமாகப் பயன்படுத்தக்கூடிய இயந்திர அமைப்புடனும் கட்டுப்பாட்டு முறையுடனும் அணி இணைக்க வேண்டியிருந்தது.
சிக்கலான புதிரையும் சிறிய நிதிநிலையையும் இணைப்பதே திட்டத்தின் ஈர்ப்புகளில் ஒன்று என கேமரன் விவரித்தார். பல மாற்றங்கள் ஒன்றாகச் செயல்பட்டதன் விளைவே இந்த முடிவு: வேகமான மோட்டார்கள், மூன்று அச்சுகளையும் அணுகும் வசதி, துல்லியமான கையாளுதல், சோதனைகள் மூலம் மேம்படுத்தப்பட்ட மென்பொருள்.
அடுத்து இந்த ரோபோவுக்கு என்ன?
அதை உருவாக்கியவர்கள் பொறியியல் பணிகளில் சேரும் நிலையில், இந்த இயந்திரம் கேன்டர்பரி பல்கலைக்கழகத்திலேயே இருக்கும். நான்கு மாணவர்களும் அடுத்த ஆண்டான 2027-ல் நியூசிலாந்தின் பல்வேறு இடங்களில் பட்டதாரிப் பணிகளைப் பெற்றுள்ளனர்.
இந்தத் திட்டம் நான்கு ஆண்டுகாலப் படிப்பின் முடிவைக் குறிக்கிறது. இதில் தனித்தனி பொறுப்புகளைக் கொண்ட மாணவர்கள் உருவாக்கிய அமைப்புகள் ஒன்றாகச் செயல்பட வேண்டியிருந்தது. தொடக்க வண்ணங்களை அடையாளம் காண்பதிலிருந்து இறுதித் திருப்பை முடிப்பதுவரை, கணக்கீடும் கட்டமைப்பும் இணைந்தே அதன் செயல்திறனைத் தீர்மானித்தன.
பொறியியலைக் கருத்தில் கொள்ள இளம் தலைமுறையினருக்கு இந்த ரோபோ ஊக்கமளிக்கும் என அணி நம்புகிறது. எதிர்கால மாணவர்களுக்கு, பார்வை அமைப்பு, மென்பொருள், மோட்டார்கள், இயந்திர வடிவமைப்பு ஆகியவற்றை உள்ளடக்கிய சிறு சிக்கல்களாகக் கடினமான இலக்கைப் பிரித்துச் செயல்படுவது எப்படி என்பதை இந்த இயந்திரம் நேரடியாகக் காட்டும்.
சமர்ப்பிக்கப்பட்ட முயற்சி குறித்த கின்னஸ் உலக சாதனைகளின் முடிவே அடுத்த உடனடி நடவடிக்கை. 9.806 விநாடிகளில் தீர்த்ததாகப் பல்கலைக்கழகம் அறிவித்துள்ளது; அதிகாரபூர்வ அங்கீகாரம் கிடைத்தால், பதிவான இந்தச் செயல்திறன் உறுதிப்படுத்தப்பட்ட உலகச் சாதனையாகும்.
முக்கிய அம்சங்கள்
- கேன்டர்பரி பல்கலைக்கழகத்தைச் சேர்ந்த நான்கு மாணவர்கள், 2026 அக்டோபர் 16 அன்று 4x4 ரூபிக் கனசதுரத்தை 9.806 விநாடிகளில் தீர்த்ததாகப் பதிவு செய்தனர்.
- கின்னஸ் உலக சாதனைகளின் உறுதிப்படுத்தல் நிலுவையில் உள்ளது.
- பல்கலைக்கழகம் குறிப்பிட்ட முந்தைய 45 விநாடி ரோபோ அளவுகோலைவிட இந்த நேரம் சுமார் 78% குறைவு.
- இந்த ரோபோவில் நான்கு கேமராக்கள், திறந்த மூலத் தீர்வு அல்காரிதம், ட்ரோன் மோட்டார்கள், சிறப்பு கட்டுப்படுத்திகள், உறிஞ்சு கோப்பைகள் ஆகியவை உள்ளன.
- முழுப் புதிரின் நிலையைத் திரும்பத் திரும்ப மாற்றாமல், அதன் இயந்திர அமைப்பு கனசதுரத்தின் மூன்று அச்சுகளையும் அணுகுகிறது.
- மாணவர்கள் திட்டத்திற்காகச் சுமார் ஓராண்டு செலவிட்டனர்; ரோபோ பல்கலைக்கழகத்திலேயே இருக்கும்.