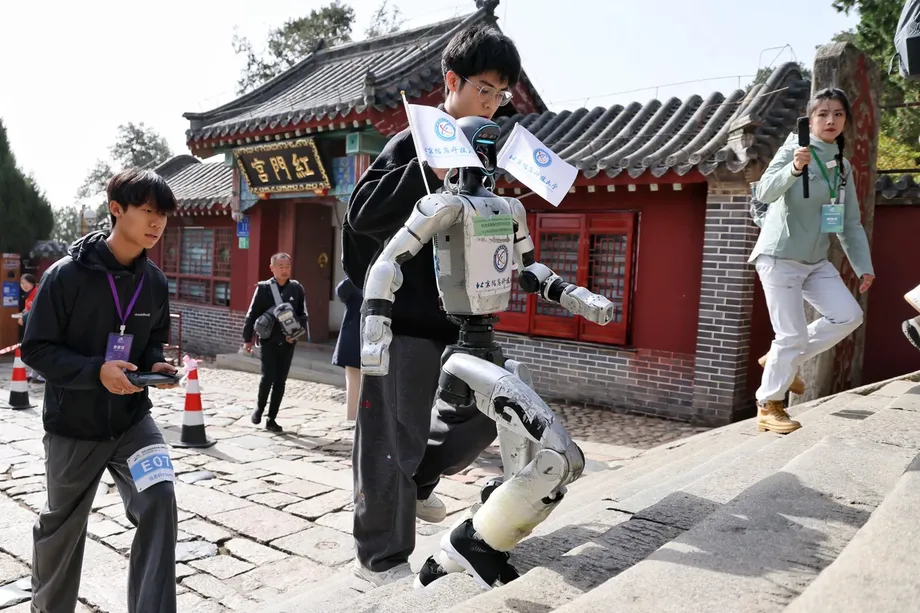
3,100-க்கும் மேற்பட்ட படிகள் ரோபோக்களுக்குச் சவால்
நான்கு கால்களைக் கொண்ட ரோபோ ஒன்று, சீனாவின் தை மலையில் 3.9 கிலோமீட்டர் பாதையை 43 நிமிடங்கள் 41 விநாடிகளில் ஏறி, செங்குத்தான கற் படிகள், சீரற்ற தரை, எளிதில் சேதமடையக்கூடிய சரக்குகள் ஆகியவற்றை இயந்திரங்களால் சமாளிக்க முடியுமா என்பதைச் சோதித்த மலைப் போட்டியில் வென்றது. மற்ற போட்டியாளர்கள் முட்டைகள், குடிநீர் பாட்டில்கள், தர்பூசணிகள் ஆகியவற்றைச் சுமந்தனர்; இதனால் வேகத்தைப் போலவே சமநிலையும் முக்கியமானது.
உள்ளடக்கம்
- 3,100-க்கும் மேற்பட்ட படிகள் ரோபோக்களுக்குச் சவால்
- வெவ்வேறு போட்டிகள் வெவ்வேறு திறன்களை அளவிட்டன
- முட்டைகள் ஏன் சவாலான சரக்கு?
- கற்கள் பதித்த பாதைகளுக்கு சீரான நடை மட்டும் போதாது
- அதிக வெப்பம் மனித உருவ ரோபோவின் ஏற்றத்தை முடிவுக்குக் கொண்டுவந்தது
- சுற்றுலாப் பயணிகள் பயன்படுத்தும் பாதையில் அதிவேக ஏற்றம்
- எக்ஸோஸ்கெலிட்டன்கள் மனிதர்களையும் சோதனையில் இணைத்தன
- வரலாற்றுச் சிறப்புமிக்க மலை தொழில்நுட்பக் களமாகிறது
- முக்கிய அம்சங்கள்
கிழக்கு சீனாவின் ஷான்டாங் மாகாணம், தைஆனில் நவம்பர் 2-ஆம் தேதி தொடங்கிய முதல் சிஎம்ஜி உலக ரோபோ தை மலை ஏறும் போட்டியில் கிட்டத்தட்ட 90 அணிகள் பங்கேற்றன. அரசுத் தொலைக்காட்சி நிறுவனமான சீனா மீடியா குழுமம் ஏற்பாடு செய்த இந்தப் போட்டி, ஹோங்மென் முதல் சோங்தியான்மென் வரையிலான பிரபல நடைபாதையில் நடைபெற்றது. அப்பாதையில் 3,100-க்கும் மேற்பட்ட படிகளும், 600 மீட்டருக்கும் அதிகமான உயர ஏற்றமும் உள்ளன.
நான்கு கால்களில் இயங்கும் ரோபோக்களில் அதிவேகமாக வந்தது, யூனிட்ரீ நிறுவனத்தின் துணை நிறுவனமான பெய்ஜிங் லிங்யி டெக்னாலஜி களமிறக்கிய யூனிட்ரீ ஏ2 ஆகும். ழிஷென் லிங்யூ அணி பங்கேற்கச் செய்த மனித உருவ ரோபோ, அதற்கென நிர்ணயிக்கப்பட்ட குறுகிய பாதையை 27 நிமிடங்கள் 26 விநாடிகளில் நிறைவு செய்து வென்றது. மூன்றாவது வெற்றியாளரான லிங்சி இன்டெலிஜென்ட்டின் டி50, சரக்கைச் சுமந்து 1 மணி நேரம் 51 நிமிடங்கள் 29 விநாடிகளில் இலக்கை அடைந்து 400 புள்ளிகளைப் பெற்றது.
பல இயந்திரங்கள் சிரமங்களை எதிர்கொண்டன. தலையில் துண்டு கட்டியிருந்த மனித உருவ ரோபோ ஒன்று கற்கள் பதித்த பாதையில் சரிந்து விழுந்ததால், பொறியாளர்கள் தலையிட வேண்டியிருந்தது. மற்றொரு ரோபோ படிக்கட்டில் விழுந்து குப்பைத்தொட்டிக்கு அருகே நின்றது. யோங்டா ழிச்செங் அணி பங்கேற்கச் செய்த யூனிட்ரீ ஜி1 மேம்பாட்டு மாதிரி, அதிக வெப்பமடைந்ததால் போட்டியிலிருந்து விலகியது; ஊழியர்கள் அதைத் தூக்கிக்கொண்டு மலையிறங்கினர்.
வெற்றிகரமான ஏற்றங்கள், வீழ்ச்சிகள், போட்டியிலிருந்து விலகல் என அனைத்தும் இணைந்ததால், வழக்கத்திற்கு மாறான காட்சியைத் தாண்டிய நடைமுறை நோக்கம் இந்தப் போட்டிக்கு அமைந்தது: தரை, சுமை, பயணத் தொலைவு ஆகிய மூன்றும் ஒரே நேரத்தில் சிக்கல்களை ஏற்படுத்தும்போது ரோபோக்கள் எவ்வாறு செயல்படுகின்றன என்பதைச் சோதிப்பது.
வெவ்வேறு போட்டிகள் வெவ்வேறு திறன்களை அளவிட்டன
மனித உருவ ரோபோக்களின் வேகம், கால்களைக் கொண்ட ரோபோக்களின் வேகம், கால்களைக் கொண்ட ரோபோக்களின் சரக்குச் சுமப்பு, ரோபோ எக்ஸோஸ்கெலிட்டன்கள் மூலம் உதவி ஆகிய நான்கு அதிகாரப்பூர்வப் போட்டிகளை ஏற்பாட்டாளர்கள் அமைத்திருந்தனர். பலவகை நிலப்பரப்பில் நகரும் திறனைச் சோதிக்க கூடுதலாக ஒரு ஆய்வுச் சவாலும் இடம்பெற்றது. பல பிரிவுகளில் ரொக்கப் பரிசுகள் வழங்கப்பட்டன.
மனித உருவ ரோபோக்களின் வேகப் போட்டிக்கான அதிகாரப்பூர்வப் பாதை, மலையின் முழுப் பாதையைவிடக் குறைவானது. ஏறத்தாழ 1.6 கிலோமீட்டர் நீளமுள்ள அந்தப் பகுதி, ஹோங்மென் சதுக்கம் முதல் தோமு அரண்மனை வரை சென்றது; அதில் 600-க்கும் மேற்பட்ட படிகள் இருந்தன. அதை நிறைவு செய்த அணிகள், தோமு அரண்மனையிலிருந்து ஹூதியன் மண்டபம் வரையிலான கடினமான பாதையிலும் முயற்சி செய்யலாம்.
எனவே, ழிஷென் டெக்னாலஜியின் யின்யி என்இ01 என்ற வெற்றி பெற்ற மனித உருவ ரோபோ எதிர்கொண்ட பணி, வெற்றி பெற்ற யூனிட்ரீ ஏ2-இன் பணியிலிருந்து வேறுபட்டது. அவற்றின் நிறைவு நேரங்கள், வெவ்வேறு தொலைவுகளில் நடைபெற்ற தனித்தனி போட்டிகளுக்குரியவை. முடிவுகளைப் பின்தொடரும் வாசகர்களுக்கான முக்கிய முடிவுகள்:
- நான்கு கால்களில் இயங்கும் ரோபோக்களின் வேகப் போட்டி: பெய்ஜிங் லிங்யி டெக்னாலஜியின் யூனிட்ரீ ஏ2, 43 நிமிடங்கள் 41 விநாடிகள்.
- அதிகாரப்பூர்வக் குறுகிய பாதையில் மனித உருவ ரோபோக்களின் வேகப் போட்டி: ழிஷென் லிங்யூ அணியின் யின்யி என்இ01, 27 நிமிடங்கள் 26 விநாடிகள்.
- சரக்குச் சுமப்புப் போட்டி: லிங்சி இன்டெலிஜென்ட்டின் டி50, 400 புள்ளிகள்; நிறைவு நேரம் 1 மணி நேரம் 51 நிமிடங்கள் 29 விநாடிகள்.
சரக்குச் சுமப்புப் போட்டியில் வெற்றியை அளவிடுவதற்கும் தனி முறை இருந்தது. வேகமாக ஏறுவது முக்கியம் என்றாலும், பொருட்களை எடுத்துச் செல்வதற்கு, பயணம் முழுவதும் சரக்கைச் சமாளிக்கும் திறன் இயந்திரத்துக்குத் தேவைப்பட்டது. வெற்றியாளரின் புள்ளிகளையும் நேரத்தையும் வெளியிட்டுள்ள முடிவில், முழுமையான மதிப்பீட்டு முறை விளக்கப்படவில்லை.
முட்டைகள் ஏன் சவாலான சரக்கு?
முட்டைகள், குடிநீர், வெந்நீர் குடுவைகள் ஆகியவற்றைத் கூடைகளில் சுமந்த ரோபோக்கள், பொருட்களுடன் படியேறிய எவருக்கும் தெரிந்த சிக்கலை எதிர்கொண்டன: சுமை உடல் எவ்வாறு சமநிலையைப் பேண வேண்டும் என்பதை மாற்றுகிறது. போட்டியின் போக்குவரத்துப் பணிகளில் பருமனான மற்றொரு பொருளாகத் தர்பூசணிகளும் இடம்பெற்றன.
ஒவ்வொரு காலையும் தூக்கும்போது, ரோபோ தன் மொத்த எடையையும் சரக்கையும் தாங்கியபடி இருக்க வேண்டும். படிகளில், அடுத்த அடி வைக்கும் இடத்துக்கு ஏற்ப மாறிக்கொண்டு, சுமையைத் தொடர்ந்து உயர்த்த வேண்டும். திடீர் அசைவுகள் ரோபோவின் சமநிலையைச் சீர்குலைக்கலாம் அல்லது அது சுமக்கும் பொருளைச் சேதப்படுத்தலாம். எனவே, வெற்றிகரமாக ஏறுவதற்குக் கட்டுப்படுத்தப்பட்ட அசைவுகளும் போதிய ஆற்றலும் அவசியம்.
யூனிட்ரீ டெக்னாலஜியின் சந்தைப்படுத்தல் மேலாளர் சென் ஷியுன், சரக்குச் சுமப்புப் போட்டி, சுமக்கும் திறனையும் நகரும்போது ஈர்ப்பு மையத்தைச் சரிசெய்யும் ஆற்றலையும் கடுமையாகச் சோதித்ததாகக் கூறினார். எளிமையாகச் சொன்னால், கால்களும் சரக்கும் நகரும்போது ரோபோ தனது சமநிலையைத் தொடர்ந்து மாற்றிப் பேண வேண்டும்.
இவ்வாறு சோதிக்கப்படும் இயந்திரங்கள் எதிர்காலத்தில் மலைப் பகுதிகளுக்கு அத்தியாவசியப் பொருட்களை விநியோகித்தல், அவசரகால மீட்பு, வெளிப்புற ஆய்வு ஆகிய பணிகளில் பயன்படலாம் என்று சென் கூறினார். இந்தப் பயன்பாடுகளே சரக்குத் தேர்வுக்கான காரணத்தை விளக்குகின்றன: கடினமான பாதையில் பயனுள்ள பொருட்களை எடுத்துச் செல்வது நடைமுறைப் பணியாகும்; அவை சென்றடையும் நேரத்துடன், விநியோகத்தின் நிலையும் முக்கியம்.
கற்கள் பதித்த பாதைகளுக்கு சீரான நடை மட்டும் போதாது
தை மலையின் பாதையில் படிக்கட்டுகள், சமதளப் பகுதிகள், கற்கள் பதித்த பாதைகள் எனப் பலவகை நிலப்பரப்புகள் உள்ளன. மென்மையான ஆய்வகத் தரையில் வெற்றிகரமாக நடக்கும் ரோபோ, இந்த வகைப் பாதையில் அடிக்கடி மாற்றங்களைச் செய்ய வேண்டும்; கால்களை எங்கு வைப்பது, எவ்வளவு வேகமாக நகர்வது என்பதையும் தீர்மானிக்க வேண்டும்.
ஷான்டாங் யூபோட் இன்டெலிஜென்ட் ரோபாட்டிக்ஸின் துணைப் பொது மேலாளர் சோவ் தோங், ஒரே நிலையான நடைமுறை மலைப்பாதைக்கு ஏற்றதல்ல என்பதால், தங்கள் குழு பல அசைவு உத்திகளை உருவாக்கியதாகக் கூறினார். வெவ்வேறு உத்திகளையும், நிஜச் சூழல்களில் இருந்து பெறப்பட்ட பெருமளவிலான தரவுகளைப் பயன்படுத்திய பயிற்சியையும் இந்த அணுகுமுறை இணைத்தது.
ஏறுவதற்கும், சமதளத்தில் வேகமாகச் செல்வதற்கும், ஓடுவதற்கும் கூட ஏற்ற அசைவுகளை ரோபோ தானாகக் கண்டறியச் செய்யும் முயற்சி மேற்கொள்ளப்பட்டதாக சோவ் விவரித்தார். பாதை மாறும்போதும் நிலைத்தன்மையையும் வேகத்தையும் பேணுவதே நோக்கம்.
நடை அமைப்பு என்பது கால்களை அசைக்கும் ஒரு முறையே. நடைபாதையைவிட்டு படிகளில் ஏறத் தொடங்கும்போது மக்கள் தங்கள் நடையைச் சிந்திக்காமலேயே மாற்றிக்கொள்கிறார்கள். ரோபோவின் கட்டுப்பாட்டு மென்பொருள் அதற்கு இணையான முடிவுகளை எடுக்க வேண்டும்; அதேவேளை, ரோபோ நிமிர்ந்து நிற்கும் அளவுக்குத் துல்லியமாக அதன் மோட்டார்கள் அசைவுகளைச் செயல்படுத்த வேண்டும்.
அதிக வெப்பம் மனித உருவ ரோபோவின் ஏற்றத்தை முடிவுக்குக் கொண்டுவந்தது
யோங்டா ழிச்செங் அணியின் யூனிட்ரீ ஜி1 மேம்பாட்டு மாதிரி, அதிக வெப்பம் காரணமாகப் போட்டியிலிருந்து நின்றது. பாதுகாப்பைக் கருத்தில் கொண்டு அதன் இயக்குநர் விலக முடிவெடுத்தார்; ஊழியர்கள் அந்த இயந்திரத்தைத் தூக்கிக்கொண்டு மலையிறங்கினர்.
தொடர்ச்சியான ஏற்றத்தில், ஈர்ப்பு விசைக்கு எதிராக ரோபோ தனது எடையைத் தொடர்ந்து தூக்க வேண்டும். மோட்டார்கள், மின்சக்தி மின்னணுக் கூறுகள், பிற பாகங்கள் செயல்படும்போது வெப்பம் உருவாகிறது. அந்த வெப்பத்தைக் கட்டுப்படுத்துவது, மின்கலத் திறனுக்கும் இயந்திரத்தின் நகரும் பாகங்களின் வலிமைக்கும் இணையாக, நீடித்துச் செயல்படும் திறனின் ஒரு பகுதியாகும்.
ஜி1 போட்டியிலிருந்து விலகியது, பாதையில் மற்ற இடங்களில் வெளிப்படையாக நிகழ்ந்த வீழ்ச்சிகளிலிருந்து வேறுபட்ட சவாலை எடுத்துக்காட்டியது. நிமிர்ந்து நிற்பது ஒரு தேவை; நீண்ட ஏற்றம் முழுவதும் தொடர்ந்து செயல்படுவது மற்றொரு தேவை. தொடர்ந்து இயங்க முடியாத இயந்திரங்களைப் பழுதுபார்க்கவோ அகற்றவோ பொறியாளர்கள் தயாராக இருக்க வேண்டியிருந்தது.
இந்தச் சவால்கள் அனைத்தையும் ஒரே பயணத்தில் போட்டி முன்வைத்தது. சரிவைச் சமாளிக்கப் போதிய ஆற்றலும், படிகளில் நம்பகமாகக் கால்வைக்கக்கூடிய திறனும், ஏற்றம் தொடரும்போது இயங்கிக்கொண்டிருக்கத் தேவையான தாங்குதிறனும் இயந்திரத்துக்கு அவசியம்.
சுற்றுலாப் பயணிகள் பயன்படுத்தும் பாதையில் அதிவேக ஏற்றம்
யூனிட்ரீ ஏ2, 3.9 கிலோமீட்டர் பாதையை 44 நிமிடங்களுக்கும் குறைவான நேரத்தில் கடந்து வென்றது. சீன அரசுத் தொலைக்காட்சி ஒளிபரப்பிய ஒப்பீட்டின்படி, அந்தப் பாதையை நிறைவு செய்யப் பெரும்பாலான சுற்றுலாப் பயணிகளுக்கு குறைந்தது இரண்டு மணி நேரம் தேவைப்படுகிறது.
இரண்டு மணி நேரத்தை ஒப்பீடாகக் கொண்டால், ரோபோ அந்த நேரத்தின் சுமார் 36 சதவீதத்தில் இலக்கை அடைந்தது; ஏறத்தாழ 76 நிமிடங்கள் முன்னதாகச் சென்றது. 600 மீட்டருக்கும் அதிகமான உயரம் கொண்ட பாதையில், அதன் சராசரி முன்னேற்ற வேகம் மணிக்கு சுமார் 5.4 கிலோமீட்டர்.
சுற்றுலாப் பயணிகளுடனான ஒப்பீடு, வேகத்தை எளிதில் புரிந்துகொள்ள உதவுகிறது. வேகம் ஏன் பிரிவுகளாகப் பிரிக்கப்பட்டது என்பதையும் போட்டி முடிவுகள் காட்டுகின்றன: மனித உருவ ரோபோவுக்கான அதிகாரப்பூர்வப் பாதை குறுகியது; சரக்குச் சுமப்புப் போட்டியில் வென்ற ரோபோ, பொருட்களை எடுத்துச் செல்ல வேண்டிய பணியை நிறைவு செய்ய ஏறத்தாழ இரண்டு மணி நேரம் எடுத்துக்கொண்டது.
எக்ஸோஸ்கெலிட்டன்கள் மனிதர்களையும் சோதனையில் இணைத்தன
எக்ஸோஸ்கெலிட்டன் உதவிப் போட்டியில் வேறுவகை இயந்திரம் மலையில் இடம்பெற்றது. ரோபோவைத் தனியாகப் பாதையில் அனுப்புவதற்குப் பதிலாக, எக்ஸோஸ்கெலிட்டன் அதை அணிந்திருக்கும் நபருக்கு ஆதரவளிக்கிறது; வெளிப்புறக் கட்டமைப்பும் இயந்திர உதவியும் அசைவுக்கு துணைபுரிகின்றன.
சுயமாக இயங்கும் ரோபோக்களிலிருந்து, மனிதர்களுடன் நேரடியாக இணைந்து செயல்படும் இயந்திரங்கள் வரை போட்டியின் வரம்பை இது விரிவாக்கியது. மலைப் படிகளில் மீண்டும் மீண்டும் மேலே ஏற உதவுவது, ஆளின்றிச் செயல்படும் ரோபோ தனக்கான கால்வைப்பிடங்களைத் தேர்ந்தெடுப்பதைவிட வேறுபட்ட பொறியியல் பணியாகும்.
நடைப்பயணிகள் பயன்படுத்தும் நிஜச் சூழலில் இந்த இரு அணுகுமுறைகளையும் நிகழ்ச்சி இடம்பெறச் செய்தது. வேகத்துக்கும் சரக்குப் போக்குவரத்துக்கும் அப்பால், பலவகை நிலப்பரப்பில் இயந்திரங்கள் எவ்வாறு நகர்கின்றன என்பதையும் சோதிக்கும் ஆய்வுச் சவாலை ஏற்பாட்டாளர்கள் சேர்த்தனர்; குறிப்பிட்ட இலக்கை எவ்வளவு விரைவாக அடைகின்றன என்பது மட்டும் சோதிக்கப்படவில்லை.
வரலாற்றுச் சிறப்புமிக்க மலை தொழில்நுட்பக் களமாகிறது
தை மலை யுனெஸ்கோ உலகப் பாரம்பரியத் தளமாகவும், சீனாவின் பண்பாட்டு முக்கியத்துவம் வாய்ந்த மலைகளில் ஒன்றாகவும் விளங்குகிறது. பல நூற்றாண்டுகளாகப் பேரரசர்கள் சடங்குகளுக்காக அங்கு சென்றுள்ளனர்; சீனப் புராணங்களிலும் அந்த மலை குறிப்பிடத்தக்க இடம் பெற்றுள்ளது.
வான்ஷியன் கோபுரம், தோமு அரண்மனை உள்ளிட்ட முக்கிய இடங்களை இணைக்கும், பார்வையாளர்கள் நன்கு அறிந்த பாதையிலேயே போட்டி நடைபெற்றது. முழுப் பாதை மலையின் பாதியளவு உயரத்தில் உள்ள சோங்தியான்மெனில் முடிந்தது; மனித உருவ ரோபோக்களுக்கான அதிகாரப்பூர்வப் பாதை அதற்கு முன்னதாகவே தோமு அரண்மனையில் நிறைவடைந்தது.
ரோபோக்கள் ஏறியபோது சுற்றுலாப் பயணிகள் நின்று அவற்றைப் பார்த்தும் படமெடுத்தும் சென்றனர். நிஜ மலைச் சூழலில் நடைபெற்ற உலகின் முதல் ரோபோப் போட்டி என இதை தைஆன் பண்பாடு மற்றும் சுற்றுலாத் துறை அதிகாரி ஒருவர் விவரித்தார்; தொழில்நுட்பம், விளையாட்டு, சுற்றுலா ஆகியவற்றை இணைக்கும் வழியாகவும் அவர் இதை முன்வைத்தார்.
இந்த நிகழ்வுடன் தொடர்புடைய கல்விச் சுற்றுப்பயணங்களையும் தொழில்நுட்ப அனுபவங்களையும் ஆராயத் திட்டமிட்டுள்ளதாக தைஆன் சுற்றுலா அதிகாரிகள் தெரிவித்தனர். நகருக்கு, ஏற்கெனவே புகழ்பெற்ற பண்பாட்டுத் தலத்துக்கு வருகை தருவதற்கான மற்றொரு காரணமாக இந்தப் போட்டி அமைந்தது. ரோபோ உருவாக்குநர்களுக்கு, அதே பழமையான பாதைகள் நவீன இயந்திரங்களைச் சோதிக்கக் கடினமான களத்தை வழங்கின.
முக்கிய அம்சங்கள்
- ஷான்டாங் மாகாணத்தின் தை மலையில் நவம்பர் 2-ஆம் தேதி தொடங்கிய போட்டியில் கிட்டத்தட்ட 90 அணிகள் பங்கேற்றன.
- முழுப் பாதை 3.9 கிலோமீட்டர் நீளமும், 3,100-க்கும் மேற்பட்ட படிகளும், 600 மீட்டருக்கும் அதிகமான உயர ஏற்றமும் கொண்டது.
- நான்கு கால்களில் இயங்கும் ரோபோக்களின் வேகப் போட்டியில் பெய்ஜிங் லிங்யி டெக்னாலஜியின் யூனிட்ரீ ஏ2, 43 நிமிடங்கள் 41 விநாடிகளில் வென்றது.
- வெற்றி பெற்ற மனித உருவ ரோபோ, குறுகிய அதிகாரப்பூர்வப் பாதையை 27 நிமிடங்கள் 26 விநாடிகளில் நிறைவு செய்தது.
- சரக்குச் சுமப்புப் போட்டியில் லிங்சி இன்டெலிஜென்ட்டின் டி50, 400 புள்ளிகளுடன் வென்றது.
- யூனிட்ரீ ஜி1 மேம்பாட்டு மாதிரி அதிக வெப்பமடைந்ததால் போட்டியிலிருந்து விலகியது; மற்ற போட்டியாளர்கள் சிலர் விழுந்தனர்.
- வேகம், சமநிலை, சுமக்கும் திறன், தாங்குதிறன், மலையேறும் மனிதர்களுக்கு உதவும் திறன் ஆகியவற்றைப் போட்டிகள் சோதித்தன.