மெய்நிகர் வீடுகளில் பயிற்சி பெற்ற ரோபோ, நிஜ அறைகளில் செயல்படுகிறது
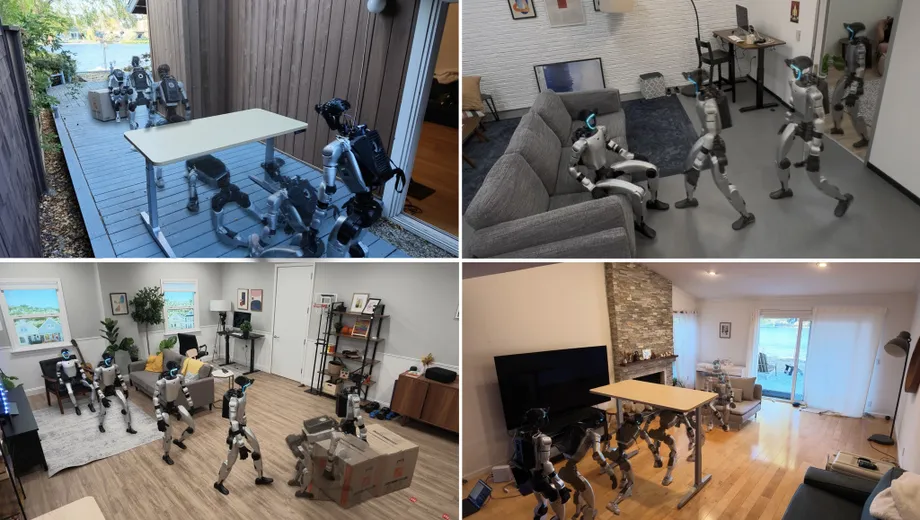
தங்களுக்கு முன்பே ஸ்கேன் செய்யப்படாத அல்லது வரைபடமிடப்படாத ஆறு நிஜச் சூழல்களில், 360 சோதனைகளில் தனித்தனியான உடல் செயல்பாடுகளை HALO மனிதவடிவக் கட்டுப்பாட்டு அமைப்பு சராசரியாக 91% வெற்றியுடன் முடித்ததாக ஆப்பிள் ஆய்வாளர்கள் தெரிவிக்கின்றனர். Unitree Robotics G1 ரோபோவில் இயங்கிய இந்த அமைப்பு, உருவகப்படுத்துதலில் கற்றுக்கொண்ட பாடங்களைப் பயன்படுத்தி அறிமுகமில்லாத இடங்களில் நகரவும், தளவாடங்களில் அமரவும், குறுகிய திறப்புகள் வழியாகச் செல்லவும், பெட்டிகளைத் தள்ளவும் செய்தது.
உள்ளடக்கம்
- மெய்நிகர் வீடுகளில் பயிற்சி பெற்ற ரோபோ, நிஜ அறைகளில் செயல்படுகிறது
- 91% முடிவு எதைக் குறிக்கிறது
- நீண்ட கட்டளைகள் ஏன் கடினம்
- கோரிக்கையை இயக்கமாக மாற்றும் மூன்று அடுக்குகள்
- G1 ரோபோவில் பொருத்தப்பட்ட Mac mini
- 1,000 மெய்நிகர் வீடுகள் பயிற்சி எடுத்துக்காட்டுகளை உருவாக்கும் விதம்
- கணினிக் கணக்கீட்டுச் செலவும் மனித உழைப்பும்
- பார்வையால் மட்டுமே தொடர்பை உணர்வதில் சிக்கல்
- இந்த ஆய்வு ஏற்படுத்தும் மாற்றம்
- முக்கிய அம்சங்கள்
இந்த முடிவுகள், 2026 நவம்பர் 4 அன்று arXiv-இல் சமர்ப்பிக்கப்பட்ட Perceptive Humanoid Motion from Simulation என்ற ஆய்வில் இடம்பெற்றுள்ளன. சுமார் 1,000 கணினியால் உருவாக்கப்பட்ட வீட்டு அமைப்புகளில், 300 மணி நேரத்துக்கு இணையான செயற்கை எடுத்துக்காட்டுகளைக் கொண்டு பயிற்சி அளித்த பின்னர், இந்த அமைப்பை நேரடியாக ஒரு இயற்பியல் ரோபோவுக்கு மாற்றியதாக ஆப்பிள் குழுவின் ஆய்வுக்கட்டுரை விவரிக்கிறது.
நீண்ட செயல்தொடர்கள் கடினமாக இருந்தன. தனியான நிஜச் சூழல் ஒன்றில், தலா 10 முறை முயற்சிக்கப்பட்ட மூன்று செயல்களின் சேர்க்கைகளில் HALO சராசரியாக 70% வெற்றிபெற்றது. தடையின் கீழே குனிந்து சென்று, இலக்கை அணுகி, ஒரு பெட்டியைத் தள்ள வேண்டிய செயல்தொடர் 10 முயற்சிகளில் ஐந்தில் வெற்றியடைந்தது.
கோரிக்கையைப் புரிந்துகொள்வதையும், அறிமுகமில்லாத தளவாடங்கள் நிறைந்த இடத்தில் முழு உடலையும் நகர்த்துவதையும் இணைப்பதே நடைமுறையில் ஏற்பட்டுள்ள முன்னேற்றம். நாற்காலியில் அமர்வது போன்ற கட்டளைக்கு, ரோபோ இருக்கையை அடையாளம் கண்டு, செல்லும் வழியைக் கண்டறிந்து, உடலைச் சரியான நிலையில் வைத்து, கீழிறங்கும்போது சமநிலையைப் பேண வேண்டும். இந்தப் பொறுப்புகளை HALO ஒன்றோடொன்று இணைந்து செயல்படும் மூன்று கட்டுப்பாட்டு அடுக்குகளாகப் பிரிக்கிறது.
ஆய்வின் ஆசிரியர்கள் Siyuan Hu, Abulikemu Abuduweili, Yue Meng, Shipeng Liu, Quentin Leboutet, Chen Chen, Matthias Müller மற்றும் Vladlen Koltun ஆவர். அவர்கள் அனைவரும் ஆப்பிள் நிறுவனத்துடன் தொடர்புடையவர்களாகப் பட்டியலிடப்பட்டுள்ளனர். தரவு உருவாக்கம், பயிற்சி, செயல்படுத்தல் ஆகியவற்றை உள்ளடக்கிய குறியீட்டையும் அவர்கள் வெளியிட்டுள்ளனர். அதில் பணி திட்டமிடல், இயக்க உருவாக்கம், உருவகப்படுத்துதலிலும் இயற்பியல் ரோபோக்களிலும் இயக்கத்தைக் கண்காணித்தல் ஆகியவை அடங்கும்.
91% முடிவு எதைக் குறிக்கிறது
ஆறு தனித்திறன்களிலும் வெற்றி விகிதம் வெவ்வேறாக இருந்தது. குனிந்து செல்வதில் சிறந்த முடிவு கிடைத்தது; சோதிக்கப்பட்ட செயல்களில் அமர்வதில்தான் குறைந்த வெற்றி விகிதம் பதிவானது:
- பெயரிடப்பட்ட பொருளை நோக்கிச் செல்வது: 92%.
- தளவாடத்தில் அமர்வது: 85%.
- பாதி திறந்த கதவு வழியாகச் செல்வது: 93%.
- தடையின் கீழே குனிந்து செல்வது: 100%.
- தடையின் கீழே ஊர்ந்து செல்வது: 90%.
- ஒரு பெட்டியைத் தள்ளுவது: 88%.
குனிந்து செல்வதற்கும் அமர்வதற்கும் இடையே 15 சதவீதப் புள்ளிகள் வித்தியாசம் இருந்தது. அமர்வதற்கு சரியான இடத்தை அடைவது மட்டும் போதாது: ரோபோ தளவாடத்துடன் தன்னைச் சரியாகப் பொருத்தி, இருக்கையின் மீது தனது எடையை மாற்ற வேண்டும். இதற்கு அதன் காட்சிப் புரிதலும் உடல் இயக்கக் கட்டுப்பாடும் தேவைப்படுகின்றன.
மதிப்பீட்டுக்குப் பயன்படுத்தப்பட்ட ஆறு சூழல்களும் HALO-வுக்கு அறிமுகமில்லாதவை. ஆய்வாளர்கள் அவற்றை முன்கூட்டியே ஸ்கேன் செய்யவோ, பயிற்சியின்போது பயன்படுத்தவோ இல்லை. இதை zero-shot transfer என ஆய்வுக்கட்டுரை குறிப்பிடுகிறது. அதாவது, ஒவ்வொரு புதிய இடத்துக்கும் தனியாகப் பயிற்சி அளிக்காமல், உருவகப்படுத்தப்பட்ட பயிற்சியிலிருந்து அந்த நிஜச் சூழல்களுக்கு அமைப்பு மாற்றப்பட்டது.
ஒருவரைப் பின்தொடர்வது, சோபாவில் அமர்வது, பாதி திறந்த கதவு வழியாகப் பக்கவாட்டில் நகர்வது, மேசைக்குக் கீழே குனிவது அல்லது ஊர்ந்து செல்வது ஆகியவற்றையும் காணொளிக் காட்சிகள் காட்டுகின்றன. இலக்கை நோக்கி வெறுமனே நடப்பதற்குப் பதிலாக, தன்னைச் சுற்றியுள்ள இடத்துக்கு ஏற்ப அமைப்பு உடல் நிலையை மாற்றுவதை இந்த அசைவுகள் எடுத்துக்காட்டுகின்றன.
நீண்ட கட்டளைகள் ஏன் கடினம்
HALO-வின் மூன்று செயல்ச் சேர்க்கைகளில் முடிவுகள் பரவலாக வேறுபட்டன. கதவு வழியாகச் சென்று பின்னர் இலக்கை அடையும் செயல் 10 முயற்சிகளிலும் வெற்றிபெற்றது. குனிந்து சென்று பின்னர் அமரும் செயல் ஆறு முயற்சிகளில் வெற்றியடைந்தது. குனிந்து, இலக்கை அணுகி, பெட்டியைத் தள்ளும் செயல் ஐந்து முயற்சிகளில் வெற்றிபெற்றது.
இந்த முடிவுகளைச் சேர்த்தால், 30 முயற்சிகளில் 21 செயல்தொடர்கள் வெற்றி பெற்றுள்ளன; அதாவது 70%. இது தனித்தனி பணிகளின் சராசரியைவிட 21 சதவீதப் புள்ளிகள் குறைவு. இருப்பினும், செயல்தொடர் சோதனைகள் வேறொரு சூழலிலும் குறைவான முயற்சிகளுடனும் நடத்தப்பட்டன.
ஒரு இயக்கத்தின் முடிவே அடுத்த இயக்கத்துக்கான தொடக்க நிலையாக மாறுவதால், செயல்தொடரில் தவறு ஏற்படுவதற்கான வாய்ப்புகள் அதிகம். உதாரணமாக, தடையின் கீழிருந்து வெளியே வரும்போது, ரோபோ இலக்கை அணுகவும் அடுத்த இயக்கத்தைச் செய்யவும் ஏற்ற நிலையில் இருக்க வேண்டும்.
HALO இதை காட்சிச் சரிபார்ப்புகள் மூலம் கையாள்கிறது. ரோபோவின் பார்வையில் கிடைக்கும் காணொளியை அதன் திட்டமிடும் அமைப்பு கவனித்து, தற்போதைய செயல் வெற்றியடைந்ததா என மதிப்பிட்டு, அடுத்த செயலுக்குச் செல்லலாமா அல்லது மீண்டும் முயற்சிக்கலாமா எனத் தீர்மானிக்கிறது. தனித்தனியாகச் செய்வதைவிட, பயனுள்ள திறன்களை இணைப்பது இன்னும் கடினமான சிக்கலாக இருப்பதை இந்த முடிவுகள் காட்டுகின்றன.
கோரிக்கையை இயக்கமாக மாற்றும் மூன்று அடுக்குகள்
மேல்நிலைக் கட்டுப்பாட்டு அடுக்கு பணி திட்டமிடலைக் கையாள்கிறது. படங்களையும் சொற்களையும் இரண்டையும் செயலாக்கும் ஒரு வகை செயற்கை நுண்ணறிவான காட்சி-மொழி மாதிரியைப் பயன்படுத்தி, கோரிக்கையையும் கேமராவில் தெரிவதையும் அது புரிந்துகொள்கிறது. இயல்புநிலை மாதிரியான Qwen3.6-35B-A3B, ரோபோ சுமந்து செல்லும் Mac mini-யில் உள்ளூரிலேயே இயங்குகிறது.
திட்டமிடும் அமைப்பு ஒவ்வொரு இரண்டு விநாடிக்கும் ஒருமுறை செயல்படுத்தப்படுகிறது. இருக்கையின் பெயரைக் குறிப்பிடாமல் அமரச் சொன்னால், கண்ணுக்குத் தெரியும் பொருட்களில் ஏற்ற ஒன்றை ரோபோ தேர்வு செய்ய வேண்டும். நாற்காலிக்குச் செல்லும் வழியில் மேசை குறுக்கிட்டால், தடையின் கீழே குனிந்து செல்வது, நாற்காலியை அணுகுவது, அமர்வது எனக் கோரிக்கையைச் சிறிய செயல்களாகப் பிரிக்கலாம்.
நடுத்தர அடுக்கு ஒவ்வொரு துணைப் பணியையும் இயக்கத் திட்டமாக மாற்றுகிறது. பயிற்சியின்போது encoder அளவுருக்கள் நிலையாக வைக்கப்படும் Qwen3.5-2B மாதிரியையும், முழு உடல் இயக்கத்தை உருவாக்கும் diffusion transformer decoder-ஐயும் இது இணைக்கிறது. Encoder, படம் மற்றும் கட்டளையை இயக்க மாதிரி பயன்படுத்தக்கூடிய பிரதிநிதித்துவமாக மாற்றுகிறது; decoder திட்டமிட்ட உடல் நிலைகளை உருவாக்குகிறது.
இந்த அடுக்கு தோராயமாக ஐந்து விநாடிகள் முன்னோக்கிப் பார்த்து, நொடிக்கு சுமார் மூன்று முறை புதிய திட்டம் வகுக்கிறது. இதனால், சுற்றுப்புறத்தைச் சரிபார்க்காமல் ஐந்து விநாடி இயக்கம் முழுவதற்கும் ஒரே திட்டத்தில் உறுதியாக இருப்பதற்குப் பதிலாக, புதிய கேமரா அவதானிப்புகளின் அடிப்படையில் திட்டமிட்ட இயக்கத்தைத் தொடர்ந்து புதுப்பிக்கிறது.
இயக்கக் கண்காணிப்பான் எனப்படும் கீழ்நிலை அடுக்கு, அந்தத் திட்டங்களை நொடிக்கு 50 முறை மூட்டுக் கட்டளைகளாக மாற்றுகிறது. ஆழப் படங்களையும் ரோபோவின் சொந்த நிலை, இயக்கம் குறித்த தகவல்களையும் இது இணைத்து, சமநிலை, தொடர்பு, மோட்டார் வரம்புகள் ஆகியவற்றைக் கணக்கில் கொண்டு திட்டத்தைப் பின்பற்ற உதவுகிறது.
G1 ரோபோவில் பொருத்தப்பட்ட Mac mini
இயற்பியல் அமைப்பில், M4 Pro சிப் மற்றும் 64 GB ஒருங்கிணைந்த நினைவகம் கொண்ட Mac mini, பாதுகாப்பு உறையுடன் G1 ரோபோவின் முதுகில் பொருத்தப்பட்டுள்ளது. அதிகக் கணக்கீடு தேவைப்படும் பணி திட்டமிடல் மற்றும் இயக்க உருவாக்க மாதிரிகளை அந்தக் கணினி இயக்குகிறது. G1-இன் சொந்த உள் செயலி இயக்கக் கண்காணிப்பானை இயக்குகிறது.
சிறப்பாக வடிவமைக்கப்பட்ட தலைப்பொருத்தியில் OAK-1W கேமரா உள்ளது. அதன் வண்ணக் காணொளி 1280 x 800 பிக்சல் தெளிவுத்திறனிலும், வினாடிக்கு 30 படங்கள் என்ற வேகத்திலும் இயங்குகிறது; 120 டிகிரி காட்சிப் பரப்பைக் கொண்டுள்ளது. உடல் நகரும்போது அருகிலுள்ள தளவாடங்களையும் திறப்புகளையும் கவனிக்க இந்த அகன்ற காட்சிப் பரப்பு உதவுகிறது.
கம்பியால் இணைக்கப்படாமல் இயங்கும் ரோபோவில், அதன் மென்பொருள் கூறுகள் செய்திப் பரிமாற்ற அமைப்பான ZeroMQ வழியாகத் தொடர்புகொள்கின்றன. இயல்புநிலை உள்ளூர் அமைப்பு இணைய இணைப்பின்றியும் செயல்பட முடியும். தேவையான வகையில் அமைத்தால், HALO ஒரு பயன்பாட்டு நிரலாக்க இடைமுகம் வழியாக மேகக் கணினி மாதிரியையும் அழைக்கலாம்.
கணக்கீட்டுப் பணிகளைப் பிரித்துள்ள விதம் கட்டுப்பாட்டு அடுக்குகளின் அமைப்புடன் பொருந்துகிறது. கோரிக்கையைப் புரிந்துகொள்வது ஒப்பீட்டளவில் குறைவான இடைவெளிகளில் நடக்கலாம்; ஆனால் நகரும் ரோபோவை நிலையாக வைத்திருக்க மிக விரைவான புதுப்பிப்புகள் தேவை. இயக்க உருவாக்கி புதிய திட்டத்தைக் கணக்கிடும்போது, கண்காணிப்பான் தற்போதைய திட்டத்தைத் தொடர்ந்து செயல்படுத்துகிறது. இதனால் மாதிரி கணக்கிடும் ஒவ்வொரு முறையும் ரோபோ நிற்க வேண்டியதில்லை.
1,000 மெய்நிகர் வீடுகள் பயிற்சி எடுத்துக்காட்டுகளை உருவாக்கும் விதம்
மனிதவடிவ ரோபோ காண்பது, அதற்குக் கொடுக்கப்படும் பணி, அதன் முழு உடலும் எவ்வாறு நகர வேண்டும் ஆகியவற்றை இணைக்கும் எடுத்துக்காட்டுகள் பற்றாக்குறையாக உள்ளன. HALO-வின் பயிற்சிக் கட்டமைப்பு இந்தக் குறிப்பிட்ட பற்றாக்குறையைச் சமாளிக்கிறது. வழக்கமான காணொளிகளில் செயல்களின் படங்கள் இருந்தாலும், இந்த அமைப்பைப் பயிற்றுவிக்க அந்தப் படங்களுடன் கட்டளைகளும் ரோபோவின் விரிவான இயக்கத் தகவல்களும் இணைக்கப்பட வேண்டும்.
மனிதர்கள் இயக்குவதன் மூலமோ அணியக்கூடிய பதிவு சாதனங்கள் மூலமோ செயல்முறை விளக்கங்களைச் சேகரிக்கும் சில முறைகளுக்குத் தேவைப்படும் நேரத்தை ஆசிரியர்கள் இவ்வாறு விவரிக்கின்றனர்:
ஒவ்வொரு நிகழ்வையும் ஒருவர் கைமுறையாகச் செய்து காட்ட வேண்டியிருப்பதால், ஒரு மணி நேரத் தரவுக்கு குறைந்தது ஒரு மணி நேர மனித உழைப்பு தேவைப்படுகிறது.
அதற்குப் பதிலாக, உருவகப்படுத்துதலில் பொருத்தமான எடுத்துக்காட்டுகளை HALO உருவாக்குகிறது. இயக்கப் பகுதிகளாகப் பிரிக்கப்பட்ட ஒரு பணியிலிருந்து இந்தச் செயல்முறை தொடங்குகிறது. உதாரணமாக, கைப்பிடிகளுள்ள நாற்காலியில் அமர்வதற்கு, முன்னோக்கி நடப்பது, திரும்புவது, இருக்கையில் இறங்குவது ஆகியவை தேவைப்படலாம். Kimodo எனப்படும் இயக்க உருவாக்க மாதிரியை வழிநடத்த உரைத் தூண்டல்கள், பாதை இடைநிலைகள், முக்கிய உடல் நிலைகள் ஆகியவை பயன்படுத்தப்படுகின்றன.
தானியக்க வடிவியல் சோதனைகள், கால்கள் வழுக்குவது, உடல்கள் தரையைக் கடந்து செல்வது, திடீர் தாவல்கள், மூட்டுகள் அவற்றின் வரம்புகளை மீறி நகர்வது போன்ற சிக்கல்களின் அடிப்படையில் இயக்க வாய்ப்புகளை மதிப்பிடுகின்றன. சிறந்த இயக்க வாய்ப்பைத் தேர்ந்தெடுத்த பிறகே, அந்த இயக்கம் மெய்நிகர் அறையில் வைக்கப்படுகிறது.
Infinigen என்ற செயல்முறை காட்சிகளை உருவாக்கும் அமைப்பு, பல்வேறு தளவமைப்புகளையும் தளவாடங்களையும் கொண்ட 1,000 சூழல்களை வழங்குகிறது. அவற்றில் வாழும் அறைகள், அலுவலகங்கள், படுக்கையறைகள் ஆகியவை அடங்கும். திட்டமிட்ட இயக்கத்துக்கும் இலக்குப் பொருளுக்கும் சுற்றியுள்ள தளவாடங்களுடன் மோதாமல் இடமளிக்கும் வகையிலான அமைப்புகளை இந்த அமைப்பு தேடுகிறது.
உருவகப்படுத்தி பின்னர், இயற்பியல் அமைப்புக்கு இணையான மெய்நிகர் மீன்-கண் கேமராவைப் பயன்படுத்தி, அந்தச் செயலைச் செய்யும்போது ரோபோ என்ன காணும் என்பதை உருவாக்குகிறது. வெளிச்சம், வெளிப்பாடு, நிறம், மாறுபாடு, மங்கல், உணரியின் இரைச்சல் ஆகியவற்றில் மாற்றங்கள் செய்து படங்கள் பல்வகைப்படுத்தப்படுகின்றன. இவ்வாறு உருவாகும் ஒவ்வொரு எடுத்துக்காட்டும் ஒரு கட்டளை, கேமரா பார்வை, அதற்குரிய உடல் இயக்கம் ஆகியவற்றை இணைக்கிறது.
கணினிக் கணக்கீட்டுச் செலவும் மனித உழைப்பும்
முக்கியப் பயிற்சித் தரவுத் தொகுப்பை உருவாக்க, 250 Nvidia H100 வரைகலைச் செயலிகளைக் கொண்டு சுமார் 48 மணி நேரம் தேவைப்பட்டது. பொதுவாக GPU என அழைக்கப்படும் இந்தச் செயலிகள் பல கணக்கீடுகளை ஒரே நேரத்தில் கையாளுகின்றன. இதனால் அதிக அளவிலான உருவகப்படுத்தப்பட்ட தரவை ஒரே சமயத்தில் உருவாக்க முடிகிறது.
செயல் உருவாக்கிக்கு 64 Nvidia B200 GPU-களைப் பயன்படுத்தி, பின்பற்றிக் கற்றல் முறையில் பயிற்சி அளிக்கப்பட்டது. பின்பற்றிக் கற்றலில், எடுத்துக்காட்டுச் செயல்பாடுகளை மீண்டும் உருவாக்க ஒரு மாதிரி கற்றுக்கொள்கிறது. இயக்கக் கண்காணிப்பானுக்கான பயிற்சியில், வலுவூட்டல் கற்றலையும் கொள்கைச் சுருக்கத்தையும் இணைக்க நான்கு H100 GPU-கள் பயன்படுத்தப்பட்டன.
வலுவூட்டல் கற்றல் என்பது முயற்சிகளின் மூலமும் செயல்திறன் குறித்த பின்னூட்டத்தின் மூலமும் கட்டுப்பாட்டு அமைப்பைப் பயிற்றுவிப்பதாகும். கொள்கைச் சுருக்கம் என்பது கற்றுக்கொண்ட நடத்தையை வேறொரு மாதிரிக்கு மாற்றுவதாகும். HALO-வில், திட்டமிட்ட உடல் நிலைகளை இயற்பியல் ரோபோ செயல்படுத்தக்கூடிய இயக்கங்களாக மாற்ற இந்த முறைகள் கண்காணிப்பானுக்கு உதவுகின்றன.
செயல்முறையின் சில பகுதிகளை மனிதர்களே இன்னும் வரையறுக்கின்றனர். புதிய இயற்பியல் பணியைச் சேர்க்க, உரைத் தூண்டல்களை எழுதுவதும் முக்கிய உடல் நிலைகளை வடிவமைப்பதும் தேவை. சில இயக்கங்களுக்கு மனிதர்களின் காணொளி அல்லது இயக்கப் பதிவு உள்ளடக்கமும் பயன்படுகிறது. அந்தப் பணி விளக்கங்களும் கட்டுப்பாடுகளும் உருவாக்கப்பட்டதும், பல்வேறு உருவாக்கப்பட்ட அறைகளில் அவற்றை மீண்டும் பயன்படுத்தலாம்.
ஆகவே, செயல்முறை விளக்கங்களை விரிவுபடுத்தும் விதத்தில்தான் மாற்றம் ஏற்பட்டுள்ளது. ஒவ்வொரு நிகழ்வையும் ஒருவர் செய்து காட்ட வேண்டியதற்குப் பதிலாக, ஒரு பணியின் பல மாறுபாடுகளை உருவாக்கவும் சரிபார்க்கவும் HALO கணினிக் கணக்கீட்டுத் திறனைப் பயன்படுத்துகிறது.
பார்வையால் மட்டுமே தொடர்பை உணர்வதில் சிக்கல்
ஆய்வாளர்களின் கூற்றுப்படி, HALO தற்போது பெரும்பாலும் பார்வையையே நம்பியுள்ளது; தொடுதலை நேரடியாக உணர முடியாது. பொருள் கேமராவின் பார்வையிலிருந்து மறையும்போது அல்லது வேறொன்றின் பின்னால் மறைந்துவிடும்போது, அதிக உடல் தொடர்பு தேவைப்படும் பணிகளில் அதன் செயல்திறன் குறையலாம்.
பெட்டியைத் தள்ளுவது இதன் முக்கியத்துவத்தை எடுத்துக்காட்டுகிறது. பெட்டியுடன் ஒப்பிடும்போது தனது உடல் சரியான நிலையில் இருக்குமாறு ரோபோ பராமரிக்க வேண்டும்; அதே நேரத்தில் இரண்டும் நகர்கின்றன. கேமரா கண்ணுக்குத் தெரியும் நிலை பற்றிய தகவலை வழங்கலாம்; தொடு உணர்வு சேர்க்கப்பட்டால், பார்வை மறைக்கப்பட்டாலும் தொடர்பு குறித்த பயனுள்ள தகவலை அது வழங்கக்கூடும்.
மேலும் ஆய்வு செய்யக்கூடிய வழிகளில் ஒன்றாகத் தொடு உணர்வை ஆய்வாளர்கள் குறிப்பிடுகின்றனர். அதைச் சேர்ப்பதற்கான கால அட்டவணையை அவர்கள் தெரிவிக்கவில்லை. தற்போதைய முடிவுகள் சிக்கலுக்கான தெளிவான எல்லையைக் காட்டுகின்றன: அறிமுகமில்லாத அறைகளில் காட்சியால் வழிநடத்தப்படும் பல திறன்களை HALO செய்ய முடிகிறது; ஆனால் நீண்ட செயல்தொடர்களிலும் தொடுதல் சம்பந்தப்பட்ட செயல்களிலும் நம்பகத்தன்மை குறைவாக உள்ளது.
இந்த ஆய்வு ஏற்படுத்தும் மாற்றம்
இதுவரை சந்திக்காத அறைகளில் மனிதவடிவ ரோபோவொன்றை இயக்கும் ஒரே அமைப்பில், பயிற்சித் தரவு உருவாக்கம், மொழி அடிப்படையிலான திட்டமிடல், உடல் இயக்கக் கட்டுப்பாடு ஆகியவற்றை ஆப்பிளின் ஆய்வு இணைத்துள்ளது. ஆறு சோதனை இடங்களையும் முன்கூட்டியே வரைபடமிடாமல், 1,000 உருவகப்படுத்தப்பட்ட சூழல்களில் கற்றதை 360 இயற்பியல் சோதனைகளுக்கு மாற்றியதே அதன் வலுவான முடிவாகும்.
வெளியிடப்பட்ட குறியீடு, உருவகப்படுத்துதலிலும் வன்பொருளிலும் இந்தச் செயல்முறையை மேலும் ஆய்வு செய்வதற்குக் கிடைக்கச் செய்கிறது. பயிற்சி எடுத்துக்காட்டுகளை உருவாக்கும் கட்டமைப்புடன், இயக்கங்களை உருவாக்க, கண்காணிக்க, ஒருங்கிணைக்கத் தேவையான மாதிரிகளும் மென்பொருளும் இதில் அடங்கும்.
ஒரு ரோபோவை அமரச் சொல்லும் அல்லது பெட்டியை நகர்த்தச் சொல்லும் நபருக்கு, முழுச் செயல்முறையும் ஒன்றாகச் சரியாக இயங்குவதில்தான் நம்பகத்தன்மை இருக்கிறது: சரியான பொருளை அடையாளம் காண்பது, அதை அடைவது, தொடர்பை ஏற்படுத்துவது, இயக்கத்தை நிறைவு செய்வது. HALO-வின் தனிப்பணி முடிவுகள் இந்தச் செயல்முறையில் ஏற்பட்டுள்ள முன்னேற்றத்தைக் காட்டுகின்றன. பல செயல்களை ஒரே அளவு சீராக இணைப்பதற்கு இன்னும் எங்கு மேம்பாடு தேவை என்பதையும் அதன் செயல்தொடர் முடிவுகள் அடையாளம் காட்டுகின்றன.
முக்கிய அம்சங்கள்
- Perceptive Humanoid Motion from Simulation என்ற ஆய்வை ஆப்பிள் ஆய்வாளர்கள் 2026 நவம்பர் 4 அன்று arXiv-இல் சமர்ப்பித்தனர்.
- அறிமுகமில்லாத, வரைபடமிடப்படாத ஆறு நிஜச் சூழல்களில் 360 தனிப்பணி சோதனைகளில் HALO சராசரியாக 91% வெற்றிபெற்றது.
- மற்றொரு நிஜச் சூழலில் 30 சோதனைகளில் மூன்று செயல்ச் சேர்க்கைகள் சராசரியாக 70% வெற்றிபெற்றன.
- இந்த அமைப்பில் பணி திட்டமிடல், இயக்க உருவாக்கம், நொடிக்கு 50 முறை மூட்டுக் கட்டளைகளை வழங்கும் கண்காணிப்பான் ஆகியவை இணைக்கப்பட்டுள்ளன.
- 1,000 உருவாக்கப்பட்ட சூழல்களில் சுமார் 300 மணி நேரத்துக்கு இணையான செயற்கை எடுத்துக்காட்டுகளைப் பயன்படுத்திப் பயிற்சி அளிக்கப்பட்டது.
- Unitree G1 சுமந்து செல்லும் Mac mini, இணைய இணைப்பின்றி உள்ளூரிலேயே இயங்க உதவுகிறது.
- பயிற்சியில் மனிதர்கள் பணிகளை வடிவமைப்பது இன்னும் தொடர்கிறது; குறைந்த அளவிலான தொடு உணர்வும் ஒரு பலவீனமாக உள்ளது.